Collabora Online เทียบกับ ONLYOFFICE: วัดค่า RAM และความหน่วงในการตัดต่อ
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
โดรนส่งของ โดรนตรวจสอบสาธารณูปโภค เครื่องบินเพื่อความปลอดภัยสาธารณะ และเฮลิคอปเตอร์ทางการแพทย์ อาจต้องการใช้เส้นทางบินระดับต่ำเดียวกันภายในเวลาไม่กี่นาที ปัญหาที่ยากที่สุดไม่ใช่การพิสูจน์ว่าเครื่องบินแต่ละลำสามารถบินได้หรือไม่ แต่เป็นการทำให้แน่ใจว่าทุกฝ่ายที่เกี่ยวข้องทราบข้อจำกัดของน่านฟ้าที่ใช้บังคับ ใครกำลังปฏิบัติการอยู่ใกล้เคียง ใครมีสิทธิ์ก่อน และควรทำอย่างไรเมื่อเที่ยวบินเบี่ยงเบนหรือการเชื่อมต่อข้อมูลล้มเหลว
ความท้าทายดังกล่าวได้เปลี่ยนจากการวิจัยไปสู่การออกกฎระเบียบและการใช้งานอย่างรวดเร็ว ณ เดือนกันยายน 2026 สหรัฐอเมริกายังคงอยู่ในช่วงเปลี่ยนผ่านไปสู่การปฏิบัติการนอกระยะสายตา (BVLOS) อย่างเป็นประจำ: ข้อเสนอของ FAA ในปี 2025 จะสร้าง Part 108 สำหรับการปฏิบัติการ BVLOS ที่ปรับขนาดได้ และ Part 146 สำหรับผู้ให้บริการข้อมูลอัตโนมัติที่สามารถสนับสนุนการจัดการจราจรทางอากาศสำหรับอากาศยานไร้คนขับ (UTM) FAA ได้เปิดกระบวนการแสดงความคิดเห็นบางส่วนอีกครั้งในเดือนมกราคม 2026 เพื่อรวบรวมข้อมูลเพิ่มเติมเกี่ยวกับความโดดเด่นทางอิเล็กทรอนิกส์และสิทธิในการใช้เส้นทาง ในยุโรป กรอบกฎระเบียบ U-space มีผลบังคับใช้แล้ว และเวอร์ชันรวมปัจจุบันของระเบียบ (EU) 2021/664 สะท้อนถึงการเปลี่ยนแปลงจนถึงวันที่ 22 กุมภาพันธ์ 2026 คู่มือการใช้งาน U-space ของ SESAR ในเดือนมกราคม 2026 ยังได้สรุปประสบการณ์การใช้งานในช่วงแรกเป็นบทเรียนและข้อเสนอแนะ 70 ข้อ พร้อมด้วยภาคผนวกทางเทคนิคอีก 6 ภาค
พัฒนาการเหล่านั้นชี้ไปในทิศทางเดียวกัน: อนาคตของเศรษฐกิจการบินระดับต่ำขึ้นอยู่กับการพัฒนาโดรนเพียงอย่างเดียวน้อยลง และขึ้นอยู่กับโครงสร้างพื้นฐานดิจิทัลที่เชื่อถือได้ บริการที่ทำงานร่วมกันได้ ความรับผิดชอบที่ชัดเจน และการประสานงานอย่างปลอดภัยกับอุตสาหกรรมการบินที่มีอยู่มากขึ้น สำนักงานบริหารการบิน แห่งสหรัฐอเมริกา (FAA) อธิบายว่า UTMเป็นระบบนิเวศความร่วมมือที่เสริมสร้างบริการควบคุมการจราจรทางอากาศแบบดั้งเดิม มากกว่าที่จะมาแทนที่
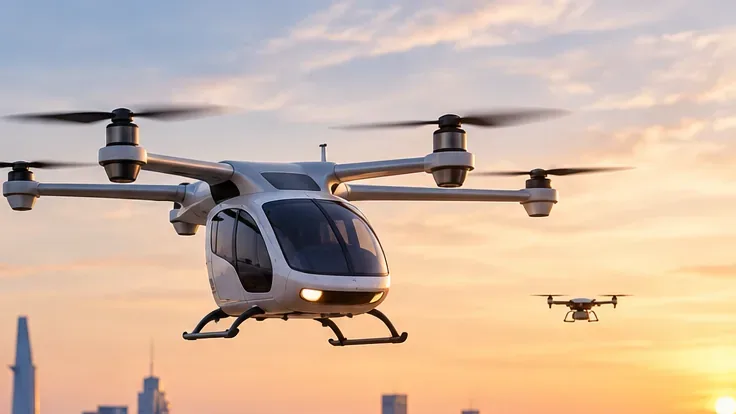
การบินในระดับความสูงต่ำเป็นเรื่องยาก เนื่องจากสภาพแวดล้อมเต็มไปด้วยสิ่งกีดขวางและเปลี่ยนแปลงอยู่ตลอดเวลา อาคาร ภูมิประเทศ เครน ข้อจำกัดการบินชั่วคราว สภาพอากาศ การรบกวนทางวิทยุ การเสื่อมสภาพของระบบ GNSS การปฏิบัติการฉุกเฉิน และข้อจำกัดในพื้นที่ที่เปลี่ยนแปลงไป ล้วนส่งผลกระทบได้ภายในระยะเวลาการบินสั้นๆ เส้นทางที่โล่งเมื่อวางแผนไว้ อาจไม่สามารถใช้งานได้ในอีกไม่กี่นาทีต่อมา
ขนาดของการปฏิบัติงานยังส่งผลต่อปัญหาด้านความปลอดภัยด้วย การควบคุมการบินโดรนด้วยตนเองเพียงไม่กี่เที่ยวบินสามารถจัดการได้ด้วยการโทรศัพท์ การสังเกตการณ์ด้วยสายตา และการอนุมัติเพียงครั้งเดียว แต่การปฏิบัติงานซ้ำๆ หลายร้อยหรือหลายพันครั้งจำเป็นต้องมีข้อจำกัดที่เครื่องอ่านได้ การอนุญาตอัตโนมัติ เจตนาในการบินที่แบ่งปัน การตรวจสอบความสอดคล้อง และวิธีการแก้ไขข้อขัดแย้งที่เชื่อถือได้ งานวิจัย UTM ของ NASA แสดงให้เห็นถึงคุณค่าของแบบจำลองแบบกระจายศูนย์ที่สร้างขึ้นจากการแบ่งปันแผนการปฏิบัติงานแบบดิจิทัลและการรับรู้สถานการณ์ร่วมกัน หน่วยงานได้ถ่ายทอดงานนั้นไปยังการนำไปใช้ของ FAA หลังจากโครงการ UTM ดั้งเดิมสิ้นสุดลง
สุดท้ายนี้ น่านฟ้าในระดับต่ำไม่ได้แยกออกจากระบบการบินอื่นๆ เฮลิคอปเตอร์ เครื่องบินส่วนตัว การจราจรในสนามบิน หน่วยกู้ภัยฉุกเฉิน และยานพาหนะทางอากาศขั้นสูงในอนาคต อาจเข้ามาหรือบินผ่านสภาพแวดล้อมเดียวกัน ดังนั้น แนวทางการจัดการจราจรทางอากาศแบบ UTM ของ ICAO จึงเน้นย้ำถึงการประสานงานและการมีปฏิสัมพันธ์กับการจัดการจราจรทางอากาศแบบดั้งเดิม มากกว่าการสร้างน่านฟ้าดิจิทัลแยกต่างหากที่ไม่มีการเชื่อมต่อกับการบินที่มีอยู่เดิม
บางครั้ง UTM ถูกลดทอนเหลือเพียงแผนที่แสดงตำแหน่งของโดรน ซึ่งแคบเกินไป ระบบที่ปรับขนาดได้นั้นต้องการข้อมูลที่เชื่อถือได้และระบบสนับสนุนการตัดสินใจหลายชั้น ชื่อบริการที่แน่นอนอาจแตกต่างกันไปตามเขตอำนาจศาล แต่หน้าที่หลักโดยทั่วไปนั้นคล้ายคลึงกัน
| ความสามารถ | มันต้องตอบคำถามอะไร | ทำไมเรื่องนี้ถึงสำคัญ |
|---|---|---|
| เอกลักษณ์และการลงทะเบียน | ใครเป็นผู้ควบคุมเครื่องบินลำนี้ และเป็นเครื่องบินประเภทใด? | สร้างความรับผิดชอบและสนับสนุนการเข้าถึงข้อมูลการดำเนินงานที่ได้รับอนุญาต |
| การรับรู้ทางภูมิศาสตร์และข้อจำกัด | ขณะนี้เครื่องบินสามารถทำการบินได้อย่างถูกกฎหมายและปลอดภัยในพื้นที่ใดบ้าง? | ป้องกันไม่ให้แผนต่างๆ ต้องพึ่งพาข้อมูลน่านฟ้าที่ล้าสมัยหรือไม่ครบถ้วน |
| เจตนาและการอนุญาตการบิน | ผู้ดำเนินการมีแผนจะทำอะไร เมื่อใด และภายใต้เงื่อนไขใดบ้าง? | ช่วยให้สามารถตรวจสอบข้อขัดแย้งและข้อจำกัดต่างๆ ก่อนเริ่มใช้งานได้ |
| การขจัดความขัดแย้งเชิงกลยุทธ์ | ปฏิบัติการที่วางแผนไว้จะแย่งชิงปริมาณน่านฟ้าเดียวกันหรือไม่? | ลดความขัดแย้งก่อนที่จะลุกลามกลายเป็นสถานการณ์ฉุกเฉินทางยุทธวิธี |
| การติดตามและการปฏิบัติตามข้อกำหนด | เครื่องบินลำดังกล่าวปฏิบัติตามแผนที่ได้รับอนุมัติไว้จริงหรือไม่? | เปลี่ยนแผนก่อนการบินให้เป็นการปฏิบัติการที่มีการตรวจสอบ |
| การจัดการความขัดแย้งเชิงยุทธวิธี | จะเกิดอะไรขึ้นเมื่อการจราจรมาบรรจบกันโดยไม่คาดคิด? | เป็นการตอบสนองเมื่อการวางแผนเชิงกลยุทธ์ไม่เพียงพออีกต่อไป |
| ตู้เอทีเอ็มและอินเทอร์เฟซฉุกเฉิน | การบินโดยมีลูกเรือ ลำดับความสำคัญในกรณีฉุกเฉิน และข้อจำกัดแบบไดนามิก แสดงให้เห็นถึงสิ่งเหล่านี้อย่างไร? | ป้องกันไม่ให้ UTM กลายเป็นระบบที่แยกตัวออกไปและมองข้ามผู้ใช้ที่มีลำดับความสำคัญสูงกว่า |
| ความปลอดภัยทางไซเบอร์และการตรวจสอบ | ผู้เข้าร่วมสามารถเชื่อถือข้อมูลได้หรือไม่ และสามารถนำการตัดสินใจกลับมาวิเคราะห์ใหม่ได้ในภายหลังหรือไม่? | สนับสนุนความยืดหยุ่น การกำกับดูแล และการสอบสวนเหตุการณ์ |
ขั้นตอนแรกไม่ใช่การแก้ไขข้อขัดแย้งโดยอัตโนมัติ แต่เป็นการตกลงกันว่าใครจะเป็นผู้เผยแพร่ข้อมูลน่านฟ้าที่เชื่อถือได้ ใครสามารถกำหนดข้อจำกัดได้ หน่วยงานใดเป็นผู้ให้บริการ และฝ่ายใดเป็นผู้รับผิดชอบต่อเที่ยวบิน หากระบบสองระบบไม่เห็นด้วยเกี่ยวกับข้อจำกัดหรือสถานะของการปฏิบัติการ จะต้องมีแหล่งข้อมูลที่ถูกต้องและเส้นทางการตัดสินใจที่ตรวจสอบได้
แบบจำลอง U-space ของยุโรปทำให้เรื่องนี้ชัดเจนยิ่งขึ้นผ่านบริการข้อมูลทั่วไปและผู้ให้บริการ U-space ที่ได้รับการรับรอง ระเบียบ (EU) 2021/664 กำหนดให้ต้องมีอย่างน้อยการระบุเครือข่าย การรับรู้ทางภูมิศาสตร์ การอนุญาตการบินของ UAS และบริการข้อมูลการจราจรในน่านฟ้า U-space ที่กำหนดไว้ระเบียบ EU ที่รวบรวมไว้นี้มีประโยชน์อย่างยิ่งเพราะแสดงให้เห็นว่าภาระผูกพันด้านบริการ ข้อมูลทั่วไป และความรับผิดชอบของผู้ประกอบการนั้นสอดคล้องกันอย่างไรในกรอบกฎหมายที่เป็นรูปธรรม
การติดตั้งระบบ UTM ที่แข็งแกร่งตั้งแต่เนิ่นๆ จะช่วยให้การส่งคำขอปฏิบัติการ การตรวจสอบน่านฟ้า การขออนุญาต (เมื่อจำเป็น) และการเผยแพร่ข้อมูลที่สอดคล้องกันของเจตนาที่ได้รับอนุมัติเป็นไปได้ง่ายขึ้น แม้จะดูไม่หวือหวาเท่าการหลีกเลี่ยงแบบเรียลไทม์ แต่ก็สร้างคุณค่าได้ทันทีและเปิดเผยปัญหาคุณภาพข้อมูลตั้งแต่ระยะแรก
สิ่งสำคัญที่สุดในการออกแบบคือความสามารถในการทำงานร่วมกัน ข้อมูลการบินไม่ควรถูกจำกัดอยู่ภายในผลิตภัณฑ์การจัดการฝูงบินเพียงผลิตภัณฑ์เดียว ผู้ให้บริการและผู้ประกอบการที่แตกต่างกันจำเป็นต้องมีวิธีการที่คาดการณ์ได้ในการแลกเปลี่ยนข้อมูลขั้นต่ำที่จำเป็นเพื่อความปลอดภัย ในขณะเดียวกันก็ต้องปกป้องข้อมูลที่มีความอ่อนไหวทางการค้าและข้อมูลส่วนบุคคลด้วย
เมื่อผู้ควบคุมหลายรายใช้พื้นที่ระดับความสูงต่ำเดียวกัน ระบบจำเป็นต้องตรวจจับแผนการบินที่ไม่เข้ากันก่อนที่อากาศยานจะขึ้นบิน นั่นไม่ได้หมายความว่าต้องกำหนดเส้นทางบินที่ตายตัวให้กับโดรนทุกลำ แนวทางที่ยืดหยุ่นกว่าคือการจองหรือเจรจาพื้นที่ปฏิบัติการแบบสี่มิติ ได้แก่ ละติจูด ลองจิจูด ระดับความสูง และเวลา
ข้อเสนอของสหรัฐฯ แสดงให้เห็นว่าชั้นข้อมูลนี้อาจมีความสำคัญมากเพียงใด ประกาศร่างกฎระเบียบ BVLOS ปี 2025ของ FAA ระบุว่าการแก้ไขข้อขัดแย้งเชิงกลยุทธ์และการตรวจสอบความสอดคล้องเป็นบริการข้อมูลอัตโนมัติที่สำคัญ และเสนอให้มีการกำกับดูแลตามส่วนที่ 146 สำหรับผู้ให้บริการที่มีบริการซึ่งส่งผลกระทบต่อความปลอดภัยและประสิทธิภาพของ NAS ถึงแม้จะเป็นเพียงข้อเสนอ ไม่ใช่กฎระเบียบขั้นสุดท้าย แต่ก็แสดงให้เห็นถึงการเปลี่ยนแปลงจากการมอง UTM เป็นซอฟต์แวร์เสริม ไปสู่การมองบริการดิจิทัลบางอย่างเป็นโครงสร้างพื้นฐานด้านการบินที่เกี่ยวข้องกับความปลอดภัย
เส้นทางที่วางแผนไว้จะมีประโยชน์ก็ต่อเมื่อระบบสามารถระบุได้ว่าเมื่อใดที่อากาศยานไม่ได้ปฏิบัติตามเส้นทางนั้นอีกต่อไป การตรวจสอบความสอดคล้องจำเป็นต้องมีการอัปเดตตำแหน่งที่เชื่อถือได้ เกณฑ์ความคลาดเคลื่อนที่ชัดเจน และกฎสำหรับการยกระดับปัญหา ข้อผิดพลาดในการนำทางเล็กน้อยไม่ควรทำให้เกิดการตอบสนองแบบเดียวกับกรณีที่โดรนเข้าสู่เขตห้ามบินหรือสูญเสียการเชื่อมต่อการควบคุมและสั่งการ
นี่คือจุดที่การจัดการเหตุการณ์ฉุกเฉินกลายเป็นสิ่งจำเป็น สถาปัตยกรรม UTM สำหรับการใช้งานจริงควรกำหนดสิ่งที่เกิดขึ้นหลังจากสูญเสียสัญญาณ GNSS สูญเสียการควบคุมและสั่งการ บริการเครือข่ายลดลง สภาพอากาศเปลี่ยนแปลง เที่ยวบินฉุกเฉินที่มีลำดับความสำคัญสูง หรือเครื่องบินที่ไม่สามารถปฏิบัติตามแผนเดิมได้ ระบบควรล้มเหลวอย่างคาดการณ์ได้ แทนที่จะหายไปเฉยๆ เมื่อการเชื่อมต่อลดลง
น่านฟ้าในระดับต่ำไม่สามารถปรับให้เหมาะสมเฉพาะกับโดรนที่ทำงานร่วมกันได้เท่านั้น เครื่องบินที่มีคนขับอาจไม่ได้เข้าร่วมในเครือข่ายดิจิทัลเดียวกัน และเฮลิคอปเตอร์ฉุกเฉินอาจจำเป็นต้องเข้าถึงพื้นที่ที่มีการจราจรของโดรนตามปกติได้ทันที ยุโรปแก้ไขปัญหานี้โดยกำหนดข้อกำหนดสำหรับการประสานงานระหว่างน่านฟ้า U-space และบริการควบคุมการจราจรทางอากาศ รวมถึงกลไกสำหรับการปรับเปลี่ยนโครงสร้างน่านฟ้า U-space ในน่านฟ้าควบคุมแบบไดนามิก
การมองเห็นได้ชัดเจนทางอิเล็กทรอนิกส์—ความสามารถของอากาศยานในการทำให้สามารถตรวจจับการปรากฏตัวได้ทางอิเล็กทรอนิกส์—เป็นหนึ่งในประเด็นนโยบายและเทคนิคที่ยากลำบาก เนื่องจากผู้ใช้พื้นที่ทางอากาศไม่ได้ติดตั้งอุปกรณ์เดียวกันทั้งหมด การเปิดรับความคิดเห็นเกี่ยวกับ BVLOS อีกครั้งของ FAA ในเดือนมกราคม 2026 ได้ขอข้อมูลเพิ่มเติมเกี่ยวกับการมองเห็นได้ชัดเจนทางอิเล็กทรอนิกส์และสิทธิในการบินโดยเฉพาะ ซึ่งแสดงให้เห็นว่าการจราจรทางอากาศแบบผสมผสานยังคงเป็นหนึ่งในคำถามที่ยากที่สุดที่ยังหาคำตอบไม่ได้ในการนำไปปฏิบัติ
ในระดับขนาดใหญ่ ระบบ UTM จะกลายเป็นเครือข่ายของเครือข่าย ผู้ให้บริการรายหนึ่งอาจพึ่งพาบริการวางแผนการบิน อีกรายอาจพึ่งพาผู้ให้บริการแก้ไขข้อขัดแย้งที่แยกต่างหาก ในขณะที่หน่วยงานภาครัฐเผยแพร่ข้อจำกัดผ่านช่องทางอื่น นั่นหมายความว่าความปลอดภัยของผู้เข้าร่วมรายหนึ่งอาจขึ้นอยู่กับข้อมูลที่ผลิตโดยบริษัทอื่นที่ตนเองควบคุมไม่ได้
คำตอบไม่สามารถเป็น “เชื่อถือ API” ได้ ระบบ UTM ที่มีประสิทธิภาพต้องมีข้อกำหนดระดับบริการ การควบคุมความสมบูรณ์ของข้อมูล การตรวจสอบสิทธิ์และการอนุญาต การจัดการการเปลี่ยนแปลง การรายงานเหตุการณ์ ความปลอดภัยทางไซเบอร์ ความยืดหยุ่น และการกำกับดูแลโปรแกรม UTM ปัจจุบันของ FAA ใช้กระบวนการอนุมัติระยะสั้นเพื่อประเมินว่าบริการของบุคคลที่สามบางอย่างมีคุณค่าด้านความปลอดภัยเพียงพอที่จะได้รับการพิจารณาในคำขอการยกเว้นหรือการผ่อนผันหรือไม่ แม้กระทั่งก่อนที่กรอบกฎระเบียบในอนาคตจะได้รับการสรุปอย่างเป็นทางการ
| กรอบ | ทิศทางปัจจุบัน | บทเรียนภาคปฏิบัติ |
|---|---|---|
| สหรัฐอเมริกา | FAA UTM เป็นระบบนิเวศแบบร่วมมือและกระจายอำนาจ การปรับขนาด BVLOS ตามปกติยังคงผูกติดอยู่กับกรอบงาน Part 108/Part 146 ที่เสนอไว้และเส้นทางการอนุมัติในปัจจุบัน | อย่าแยกกฎระเบียบการดำเนินงานออกจากการกำกับดูแลบริการดิจิทัลที่ให้เครดิตด้านความปลอดภัย |
| สหภาพยุโรป | กฎระเบียบเกี่ยวกับน่านฟ้า U-space มีผลบังคับใช้ในน่านฟ้า U-space ที่กำหนดไว้ โดยมีบริการภาคบังคับและบทบาทที่ชัดเจนสำหรับผู้ให้บริการข้อมูลและบริการทั่วไป | กำหนดชุดบริการขั้นต่ำและความรับผิดชอบด้านข้อมูลให้ชัดเจนก่อนที่จะพยายามเพิ่มระบบอัตโนมัติขั้นสูง |
| ไอซีเอโอ | กรอบงาน UTM ฉบับที่ 4 ให้คำแนะนำระดับโลกที่ไม่ผูกมัดทางกฎหมาย โดยมุ่งเน้นที่การประสานงานและการบูรณาการระบบการจัดการจราจรทางอากาศ (ATM) | ระบบระดับชาติควรได้รับการออกแบบโดยคำนึงถึงความสามารถในการทำงานร่วมกันข้ามพรมแดนตั้งแต่เริ่มต้น |
ยุโรปยังนำเสนอมุมมองด้านความพร้อมที่ใช้งานได้ดีผ่านงานวิจัย U-space ของ SESAR ซึ่งจัดกลุ่มความสามารถตั้งแต่บริการ U1 พื้นฐานไปจนถึงแนวคิด U2, U3 และ U4 ที่มีระบบอัตโนมัติมากขึ้นเรื่อยๆ ป้ายกำกับเหล่านี้ไม่ใช่สิ่งที่จะมาทดแทนข้อกำหนดทางกฎหมายในระเบียบ (EU) 2021/664 แต่มีประโยชน์เมื่อวางแผนเส้นทางคู่มือการดำเนินการ U-space ปี 2026มีคุณค่าอย่างยิ่งเพราะรวบรวมบทเรียนจากความพยายามในการใช้งานจริงในยุโรป แทนที่จะอธิบายเพียงสถาปัตยกรรมเป้าหมายเท่านั้น
ต่อไปนี้เป็นการตรวจสอบตนเองเชิงปฏิบัติ ไม่ใช่มาตรฐานการรับรองตามกฎระเบียบ โปรแกรมที่ไม่สามารถตอบคำถามเหล่านี้ได้อย่างชัดเจน อาจยังคงเป็นเพียงการสาธิตมากกว่าโครงสร้างพื้นฐานสำหรับการใช้งานจริง
หากคำตอบส่วนใหญ่ขึ้นอยู่กับการแทรกแซงด้วยตนเอง ฐานข้อมูลภายในของผู้จำหน่ายรายใดรายหนึ่ง หรือการเชื่อมต่อการสื่อสารที่สมบูรณ์แบบ แสดงว่าสถาปัตยกรรมยังไม่พร้อมสำหรับการดำเนินงานที่มีความหนาแน่นสูง แต่หากคำตอบยังคงใช้ได้เมื่อปริมาณการจราจรเพิ่มขึ้น ผู้ให้บริการล้มเหลว ข้อจำกัดเปลี่ยนแปลง และผู้ใช้ฉุกเฉินเข้าสู่พื้นที่ทางอากาศ แสดงว่าระบบนั้นใกล้เคียงกับโครงสร้างพื้นฐานที่เศรษฐกิจระดับต่ำที่แท้จริงต้องการมากขึ้น
เศรษฐกิจการบินระดับต่ำจะไม่สามารถขยายตัวได้อย่างปลอดภัยด้วยการเพิ่มโดรนเข้าไปในกระบวนการอนุมัติในปัจจุบันทีละรายการ และก็จะไม่สามารถขยายตัวได้ด้วยห้องควบคุมส่วนกลางเพียงแห่งเดียวที่สั่งการอากาศยานทุกลำด้วยตนเอง ทิศทางที่กำลังเกิดขึ้นในสหรัฐอเมริกา ยุโรป และแนวทางของ ICAO คือการให้บริการที่สามารถทำงานร่วมกันได้ มีระบบอัตโนมัติสูง มีความรับผิดชอบที่ชัดเจน และมีความเชื่อมโยงอย่างแน่นแฟ้นกับการบินที่มีอยู่เดิม
ดังนั้น สิ่งที่ควรให้ความสำคัญในระยะสั้นคือ การปฏิบัติจริง ได้แก่ การทำให้ข้อมูลที่น่าเชื่อถือสามารถแบ่งปันได้ การทำให้เจตนาในการบินสามารถอ่านได้ด้วยเครื่องจักร การแก้ไขข้อขัดแย้งที่คาดการณ์ได้ก่อนการปล่อยเครื่องบิน การตรวจสอบความสอดคล้อง การออกแบบเพื่อรองรับความล้มเหลว และการสร้างสะพานเชื่อมที่ตรวจสอบได้ระหว่างระบบจัดการจราจรทางอากาศระดับสากล (UTM) และระบบจัดการจราจรทางอากาศ (ATM) ระบบอัตโนมัติขั้นสูงกว่านั้นสามารถตามมาได้ เมื่อรากฐานเหล่านี้มีความน่าเชื่อถือแล้ว น่านฟ้าในระดับต่ำจะเริ่มทำงานไม่เหมือนเขตทดลองอีกต่อไป และจะทำงานเหมือนโครงสร้างพื้นฐานด้านการขนส่งมากขึ้น
สำหรับข้อมูลทางเทคนิคเพิ่มเติมภาพรวมการวิจัย UTM ของ NASA อธิบายถึงแบบจำลองความตั้งใจในการบินแบบกระจายศูนย์ ซึ่งช่วยสร้างแนวคิด UTM ในปัจจุบัน ในขณะที่ แนวคิดการปฏิบัติงาน BVLOS สำหรับการบูรณาการโดรนในปี 2025ของ FAA อธิบายถึงวิสัยทัศน์ของสหรัฐฯ สำหรับการปฏิบัติงานที่เป็นระบบและปรับขนาดได้ในทศวรรษหน้า
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
เปรียบเทียบพฤติกรรมการจัดการเอกสาร สเปรดชีต และเค้าโครงใน ONLYOFFICE Docs และแอปพลิเคชันเว็บ Microsoft 365 จากนั้นใช้การทดสอบอย่างรวดเร็วเพื่อเลือกโปรแกรมแก้ไขที่ปลอดภัยกว่าสำหรับไฟล์ของคุณ
ตรวจสอบความผิดพลาดของสูตรว่าเกิดจากไวยากรณ์ ตัวคั่นภูมิภาค การคำนวณซ้ำ ระบบวันที่ หรือฟังก์ชันที่ไม่รองรับ จากนั้นตรวจสอบสมุดงานอีกครั้งก่อนที่จะแชร์
ดูว่าข้อมูลเวอร์ชันล่าสุดสามารถพิสูจน์อะไรได้บ้าง และพิสูจน์อะไรไม่ได้บ้าง จากนั้นเปรียบเทียบชุดโปรแกรมสำนักงานทั้งสองชุดบนไฟล์และคอมพิวเตอร์เครื่องเดียวกัน
เปรียบเทียบการจับคู่ที่ตรงกันทุกประการ การค้นหาด้านซ้าย การจัดการค่าที่หายไป และการรองรับเวอร์ชัน เพื่อให้คุณสามารถเลือกสูตร Calc ที่เชื่อถือได้
เรียนรู้วิธีที่รูปแบบหน้ากระดาษของ Writer และลิงก์ส่วนต่างๆ ใน Word ส่งผลต่อหน้าปก เลขโรมัน และการเริ่มต้นหมายเลขใหม่เมื่อคุณย้ายเอกสาร
เปรียบเทียบ Pardus Software Center กับคำสั่ง APT เพื่อค้นหา ติดตั้ง ลบ และอัปเดตแพ็กเกจโดยใช้วิธีที่เหมาะสมกับงานของคุณ
ดูว่าข้อกำหนดด้าน RAM ที่ Pardus เผยแพร่นั้นหมายความว่าอย่างไร จากนั้นเปรียบเทียบ XFCE และ GNOME บนพีซีเครื่องเดียวกัน โดยใช้ค่า MemAvailable ที่สามารถวัดซ้ำได้
ดูว่า HamoniKR 8.0 เหมาะกับแผนเดสก์ท็อปสำหรับธุรกิจอย่างไร รองรับฟีเจอร์ใดบ้างที่เน้นตลาดเกาหลี และควรตรวจสอบอะไรบ้างก่อนการเปิดตัวในวงกว้าง
ทำความเข้าใจว่าการตรวจสอบการบูตและการป้องกันขณะทำงานของ Gooroom ทำงานร่วมกันอย่างไร ความหมายของ "แซนด์บ็อกซ์" และการตั้งค่าใดที่คุณควรตรวจสอบบนอุปกรณ์ของคุณ






