Collabora Online เทียบกับ ONLYOFFICE: วัดค่า RAM และความหน่วงในการตัดต่อ
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
หุ่นยนต์ฮิวมานอยด์อาจดูมีความสามารถน่าทึ่งในการสาธิตสั้นๆ แต่ยังคงประสบปัญหาเมื่อแสงเปลี่ยนไป วัตถุถูกเคลื่อนย้ายเพียงไม่กี่นิ้ว ลิ้นชักติดขัด หรือภารกิจใช้เวลานานกว่าลำดับที่ใช้ระหว่างการฝึกฝน ช่องว่างระหว่างการสาธิตที่สมบูรณ์แบบกับการทำงานจริงที่เชื่อถือได้นี้เป็นปัญหาหลักที่หุ่นยนต์ฮิวมานอยด์รุ่นใหม่กำลังพยายามแก้ไข
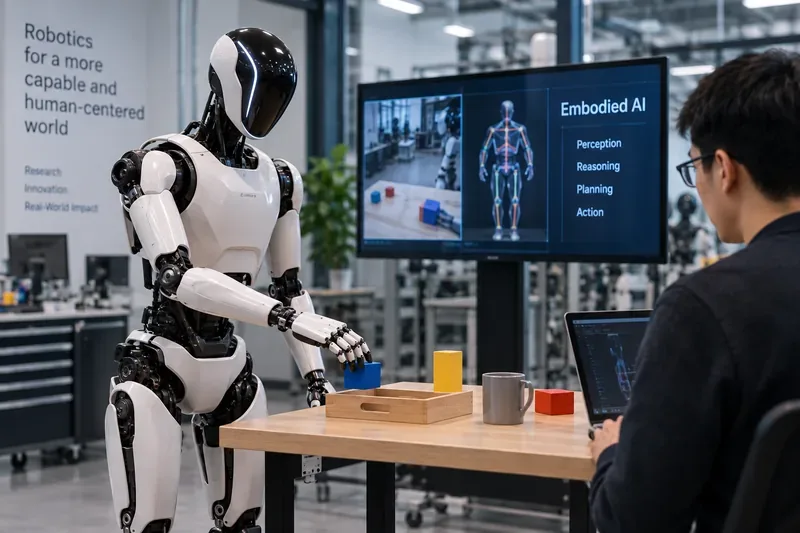
การเปลี่ยนแปลงที่กำลังเกิดขึ้นในปัจจุบันคือการเปลี่ยนจากหุ่นยนต์ที่ส่วนใหญ่ทำตามโปรแกรมการเคลื่อนไหว ไปสู่หุ่นยนต์ที่สามารถรับรู้ คิดวิเคราะห์ วางแผน และกระทำการผ่านร่างกายได้ แนวทางนี้โดยทั่วไปเรียกว่าAI แบบมีร่างกาย (embodied AI ) ในทางปฏิบัติ หุ่นยนต์ไม่ได้แค่ทำงานตามแบบจำลอง AI เท่านั้น แต่สติปัญญาของมันเชื่อมโยงกับกล้อง เซ็นเซอร์วัดแรง ตำแหน่งข้อต่อ มือ ขา และสภาพแวดล้อมที่เปลี่ยนแปลงไปรอบตัวมัน
ณ เดือนกันยายน 2026 โครงการหุ่นยนต์สำคัญหลายโครงการกำลังผลักดันไปในทิศทางนี้ Google DeepMind เปิดตัว Gemini Robotics 2 ในเดือนกรกฎาคม 2026 ซึ่งควบคุมร่างกายได้ทั้งตัวและใช้เหตุผลเชิงกายภาพ NVIDIA GR00T 1.7 นำเสนอโมเดลพื้นฐานแบบเปิดสำหรับการมองเห็น ภาษา และการกระทำ พร้อมเวิร์กโฟลว์การฝึกอบรมแบบครบวงจร Figure ระบุว่า Helix 02 ขยายการควบคุมที่เรียนรู้จากส่วนบนของร่างกายไปสู่การเคลื่อนไหวและการจัดการร่างกายทั้งตัว และ Boston Dynamics กำลังผสมผสานพฤติกรรมที่เรียนรู้ การเรียนรู้แบบเสริมแรง และการวิจัยโมเดลพื้นฐานเข้ากับแพลตฟอร์ม Atlas ที่ใช้ในการผลิต การพัฒนาเหล่านี้มีความสำคัญ แต่ควรพิจารณาว่าเป็นหลักฐานของความก้าวหน้าอย่างรวดเร็ว ไม่ใช่ข้อพิสูจน์ว่าหุ่นยนต์ฮิวมานอยด์อเนกประสงค์พร้อมสำหรับทุกที่ทำงานหรือบ้านแล้ว
หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมมีประสิทธิภาพสูงมากเมื่อสภาพแวดล้อมถูกควบคุม แขนกลที่ติดตั้งอยู่กับที่สามารถทำซ้ำการเชื่อม การวาง หรือการประกอบแบบเดิมได้หลายพันครั้ง เนื่องจากตำแหน่งของวัตถุ เครื่องมือ ระบบความปลอดภัย และลำดับขั้นตอนการทำงานได้รับการออกแบบโดยคำนึงถึงหุ่นยนต์เป็นหลัก
หุ่นยนต์ฮิวมานอยด์มุ่งเป้าไปที่สภาพแวดล้อมการทำงานที่ท้าทายยิ่งขึ้น นั่นคือพื้นที่ที่สร้างขึ้นสำหรับมนุษย์ ชั้นวางของ ประตู ถังเก็บของ เครื่องมือ บันได โต๊ะทำงาน และชิ้นส่วนต่างๆ อาจแตกต่างกันไป หุ่นยนต์อาจต้องเดิน เอื้อมถึง ทรงตัว ควบคุมสิ่งของ ฟื้นตัวจากการจับที่ไม่ถนัด และเข้าใจคำสั่งด้วยเสียงโดยไม่ต้องให้ช่างเทคนิคเขียนโปรแกรมการเคลื่อนไหวใหม่ทุกครั้งที่มีการเปลี่ยนแปลงเกิดขึ้น
ซึ่งก่อให้เกิดปัญหาที่เกี่ยวเนื่องกันสี่ประการ:
ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) กำลังเปลี่ยนแปลงการพัฒนาหุ่นยนต์ฮิวมานอยด์ เพราะมันแก้ปัญหาเหล่านี้ในฐานะระบบการเรียนรู้แบบเชื่อมโยง แทนที่จะมองว่าการรับรู้ การวางแผน และการเคลื่อนไหวเป็นสคริปต์ที่แยกจากกัน
การปรับปรุงเชิงแนวคิดที่ง่ายที่สุดและพื้นฐานที่สุดก็คือ หุ่นยนต์ต้องสังเกตสิ่งที่เกิดขึ้นหลังจากที่มันลงมือทำอย่างต่อเนื่อง เครื่องจักรที่เขียนสคริปต์ไว้สามารถสั่งการได้ว่า “ขยับมือไปยังพิกัด X, Y, Z” แต่ระบบที่มีร่างกายจะพยายามตอบคำถามที่ซับซ้อนกว่านั้น เช่น “ตอนนี้วัตถุอยู่ที่ไหน? ฉันจับมันได้หรือไม่? มันขยับหรือไม่? ฉันควรทำอะไรต่อไป?”
โมเดลการมองเห็น-ภาษา-การกระทำสมัยใหม่ซึ่งมักย่อว่าVLA นั้นเชื่อมโยงข้อมูลภาพและคำสั่งภาษาธรรมชาติเข้ากับการกระทำของหุ่นยนต์ Google DeepMind อธิบายว่า Gemini Robotics 2 เป็น VLA ที่แปลงภาพและภาษาให้เป็นการควบคุมการเคลื่อนไหว NVIDIA อธิบายว่า GR00T 1.7 เป็น VLA แบบข้ามรูปแบบที่รับข้อมูลหลายรูปแบบ เช่น ภาษา ภาพ และสถานะของหุ่นยนต์ และสร้างการกระทำขึ้นมา
เรื่องนี้สำคัญเพราะแบบจำลองเดียวกันสามารถนำแนวคิดกว้างๆ มาใช้ซ้ำได้ในหลายๆ งาน “หยิบกล่องสีฟ้าแล้ววางลงในถาด” ไม่จำเป็นต้องหมายถึงเส้นทางที่กำหนดไว้ตายตัวซึ่งผูกติดกับรูปแบบโต๊ะแบบใดแบบหนึ่งอีกต่อไป
สำหรับรายละเอียดทางเทคนิคล่าสุด โปรดดู เอกสารเผยแพร่ Gemini Robotics 2ของ Google DeepMind เดือนกรกฎาคม 2026 และคู่มือการพัฒนา GR00T 1.7 ของ NVIDIA เดือนกรกฎาคม 2026
ขั้นตอนต่อไปคือการลดปริมาณพฤติกรรมที่ต้องเรียนรู้จากศูนย์ แบบจำลองพื้นฐานของหุ่นยนต์มีเป้าหมายที่จะเข้ารหัสข้อมูลเบื้องต้นที่สามารถนำกลับมาใช้ใหม่ได้เกี่ยวกับวัตถุ ภาษา การเคลื่อนไหว และการควบคุม ก่อนที่นักพัฒนาจะนำไปปรับแต่งให้เหมาะสมกับหุ่นยนต์ฮิวมานอยด์หรือขั้นตอนการทำงานเฉพาะอย่าง
NVIDIA ระบุว่า GR00T 1.7 ได้รับการฝึกฝนล่วงหน้าโดยใช้ข้อมูลการสาธิตจริงและข้อมูลมนุษย์แบบมองตัวเองเป็นศูนย์กลางประมาณ 32,000 ชั่วโมง รวมถึงข้อมูลการจำลองการใช้งานและการสาธิตอีกประมาณ 8,000 ชั่วโมง จากนั้นนักพัฒนาสามารถฝึกฝนโมเดลพื้นฐานเพิ่มเติมสำหรับรูปแบบและการทำงานเฉพาะเจาะจงได้ แทนที่จะเริ่มต้นด้วยนโยบายที่ว่างเปล่า
ผลลัพธ์ด้านคุณภาพที่คาดหวังไม่ได้หมายความถึงแค่ว่า “หุ่นยนต์รู้มากขึ้น” ผลลัพธ์ที่มีประโยชน์มากกว่าคือการสรุปผลในวงกว้าง : นโยบายควรยังคงใช้งานได้เมื่อตำแหน่งของวัตถุ มุมมอง พื้นหลัง หรือถ้อยคำของงานเปลี่ยนแปลงไปภายในขอบเขตที่เหมาะสม
สัญญาณที่ดีที่แสดงว่าแนวทางนี้ได้ผลคือ เมื่อทีมสามารถเพิ่มวัตถุใหม่ รูปแบบฉาก หรือคำแนะนำใหม่ได้โดยไม่ต้องฝึกอบรมเฉพาะงานซ้ำมากเท่าแต่ก่อน สัญญาณเตือนคือ เมื่อการเปลี่ยนแปลงใหม่แต่ละครั้งยังคงต้องใช้ระเบียบปฏิบัติแยกต่างหาก สภาพแวดล้อมที่จัดเตรียมอย่างระมัดระวัง หรือขั้นตอนการกู้คืนด้วยตนเอง
หุ่นยนต์จริงเป็นอุปกรณ์ฝึกอบรมที่มีราคาแพง มอเตอร์ร้อนขึ้น มือสึกหรอ แบตเตอรี่หมด วัตถุแตกหัก และการตกหล่นอาจทำให้การพัฒนาหยุดชะงักเป็นเวลาหลายชั่วโมงหรือหลายวัน การจำลองช่วยแก้ปัญหานี้ได้โดยการให้ผู้ฝึกสอนได้ฝึกฝนรูปแบบต่างๆ มากมายพร้อมกันก่อนที่จะทดสอบกับฮาร์ดแวร์จริง
Boston Dynamics อธิบายถึงการฝึกฝนพฤติกรรมของ Atlas ด้วยการเรียนรู้แบบเสริมแรงในแบบจำลอง จากนั้นจึงย้ายไปยังฮาร์ดแวร์จริงและปรับปรุงแก้ไขจากผลลัพธ์ในโลกแห่งความเป็นจริง เวิร์กโฟลว์ GR00T ของ NVIDIA ก็คล้ายคลึงกัน โดยประกอบด้วยการตั้งค่าแบบจำลอง การรวบรวมข้อมูลการควบคุมระยะไกล การฝึกฝนนโยบาย การประเมินผล และการใช้งานจริง
วลีสำคัญคือ"จากจำลองสู่ความเป็นจริง ": การถ่ายทอดสิ่งที่แบบจำลองเรียนรู้จากการจำลองไปยังหุ่นยนต์จริง การจำลองมีคุณค่า แต่ไม่ใช่ความเป็นจริง แรงเสียดทาน การสัมผัส สัญญาณรบกวนจากเซ็นเซอร์ พฤติกรรมของสายเคเบิล ความยืดหยุ่นของวัสดุ และความไม่แน่นอนของมนุษย์ เป็นสิ่งที่ยากที่จะจำลองได้อย่างสมบูรณ์แบบ
ดังนั้น ทีมงานควรใช้การจำลองสถานการณ์เป็นเครื่องมือเพิ่มประสิทธิภาพ ไม่ใช่สิ่งทดแทนการตรวจสอบความถูกต้องของฮาร์ดแวร์ นโยบายที่ดูสมบูรณ์แบบในการจำลองสถานการณ์ แต่ล้มเหลวเมื่อเผชิญกับการเปลี่ยนแปลงเล็กน้อยในโลกแห่งความเป็นจริง จะไม่สามารถแก้ปัญหาการนำไปใช้งานได้
หุ่นยนต์ฮิวมานอยด์จะแตกต่างจากแขนหุ่นยนต์ที่อยู่กับที่อย่างแท้จริงก็ต่อเมื่อสามารถแก้ปัญหาเรื่องการเคลื่อนที่และการควบคุมการเคลื่อนไหวได้พร้อมกัน เช่น เมื่อคนเราเปิดประตูหนักๆ ก็จะมีการเปลี่ยนน้ำหนักตัว เปลี่ยนท่าทาง หมุนลำตัว และปรับการจับยึด หุ่นยนต์ฮิวมานอยด์ก็ต้องประสานการเคลื่อนไหวที่คล้ายคลึงกันนี้ในข้อต่อหลายๆ ส่วนพร้อมๆ กับการรักษาสมดุลไว้
Figure ประกาศเปิดตัว Helix 02 ในเดือนมกราคม 2026โดยระบุว่าระบบของบริษัทเชื่อมโยงการมองเห็น การสัมผัส และการรับรู้ตำแหน่งของร่างกายเข้ากับการควบคุมร่างกายแบบเต็มรูปแบบในเครือข่ายการมองเห็นและการเคลื่อนไหวที่ครบวงจร บริษัทได้สาธิตการทำงานของเครื่องล้างจานแบบอัตโนมัติ ซึ่งผสมผสานการเดิน การทรงตัว และการควบคุมวัตถุเป็นเวลาหลายนาที การสาธิตนี้เป็นการรายงานโดยบริษัทเอง ไม่ใช่การทดสอบมาตรฐานที่เป็นอิสระ แต่ก็แสดงให้เห็นถึงทิศทางอย่างชัดเจน นั่นคือ การทำงานอัตโนมัติแบบเต็มรูปแบบกำลังเข้ามาแทนที่การแบ่งแยกแบบเดิมระหว่าง “การนำทางมาก่อน” และ “การใช้แขนในการทำงานทีหลัง”
การเปิดตัวหุ่นยนต์ Gemini Robotics 2 ของ Google DeepMind ก็เน้นย้ำถึงการควบคุมหุ่นยนต์ฮิวมานอยด์ทั้งตัวเช่นกัน รวมถึงการเคลื่อนไหวที่ประสานกันตั้งแต่เท้าไปจนถึงปลายนิ้ว เป้าหมายทางวิศวกรรมที่กว้างขึ้นไม่ใช่การทำให้หุ่นยนต์ฮิวมานอยด์ทุกตัวเคลื่อนไหวเหมือนคน แต่เป็นการทำให้หุ่นยนต์สามารถเลือกการเคลื่อนไหวของร่างกายที่มั่นคงและมีประสิทธิภาพเพื่อให้บรรลุภารกิจได้อย่างปลอดภัย
หุ่นยนต์ VLA สามารถจัดการพฤติกรรมตามเซ็นเซอร์และสั่งการในระดับท้องถิ่นได้ แต่สำหรับงานที่ใช้เวลานาน จำเป็นต้องใช้การคิดวิเคราะห์ในระดับที่สูงกว่า ลองพิจารณาคำสั่ง “ทำความสะอาดโต๊ะทำงานนี้ เก็บเครื่องมือลงในลิ้นชักที่มีป้ายกำกับ ทิ้งบรรจุภัณฑ์ และรายงานสิ่งของที่เสียหาย” หุ่นยนต์ต้องระบุงานย่อย ติดตามว่างานใดเสร็จสมบูรณ์แล้ว ตรวจจับความล้มเหลว และเปลี่ยนแปลงแผนเมื่อสภาพแวดล้อมไม่ตรงกับความคาดหวัง
Google DeepMind แยกบทบาทนี้ไว้ใน Gemini Robotics ER 2 ซึ่งเป็นแบบจำลองการให้เหตุผลแบบฝังตัว (embodied reasoning model) ที่มุ่งเน้นการทำความเข้าใจเชิงพื้นที่ การวางแผนงาน การจัดการเครื่องมือ และการตรวจจับความสำเร็จ บริษัทอธิบายถึงลำดับชั้นที่แบบจำลองการให้เหตุผลระดับสูงสามารถส่งต่อการควบคุมการเคลื่อนไหวไปยัง VLA ระดับล่างได้
การออกแบบแบบหลายชั้นนี้มีความสำคัญ เนื่องจาก การควบคุมการเคลื่อนไหวความถี่สูงและการวางแผนงานที่ช้าและรอบคอบนั้นมีความต้องการที่แตกต่างกัน มือของหุ่นยนต์อาจต้องการการอัปเดตการควบคุมอย่างรวดเร็ว ในขณะที่ผู้วางแผนอาจต้องการเพียงแค่พิจารณาภารกิจย่อยถัดไปหลังจากเหตุการณ์สำคัญเกิดขึ้น
สำหรับทีมฝ่ายผลิต การทดสอบคุณภาพคือการดูว่าระบบสามารถแก้ไขข้อผิดพลาดทั่วไปได้หรือไม่ หุ่นยนต์ที่สามารถทำงานได้แปดขั้นตอนก็ต่อเมื่อทุกขั้นตอนก่อนหน้านี้สำเร็จนั้นยังคงเปราะบางอยู่ ระบบที่แข็งแกร่งกว่าสามารถตรวจจับได้ว่า “ชิ้นส่วนหลุดมือ” หยิบชิ้นส่วนนั้นกลับมา และดำเนินการต่อโดยไม่ต้องเริ่มงานใหม่ทั้งหมด
การประมวลผลแบบคลาวด์สามารถสร้างแบบจำลองขนาดใหญ่และใช้พลังการประมวลผลสูงได้ แต่หุ่นยนต์จริงไม่สามารถรอการรับส่งข้อมูลผ่านเครือข่ายได้เสมอไปก่อนที่จะตอบสนอง การทรงตัว การหลีกเลี่ยงการชน การแก้ไขการจับยึด และวงจรควบคุมจำนวนมากต้องการความหน่วงต่ำและคาดการณ์ได้
ด้วยเหตุนี้ โมเดลหุ่นยนต์บนอุปกรณ์และตัวเร่งความเร็วการประมวลผลแบบเอดจ์จึงมีความสำคัญ งานของ Google DeepMind ในโครงการGemini Robotics On-Deviceมุ่งเน้นไปที่การทำงานของระบบอัจฉริยะสำหรับการควบคุมการเคลื่อนไหวทั่วไปในพื้นที่ ในขณะที่ชุดซอฟต์แวร์หุ่นยนต์ฮิวมานอยด์ของ NVIDIA รองรับการใช้งานผ่านการประมวลผลแบบเอดจ์ เช่น Jetson Thor
สถาปัตยกรรมที่เหมาะสมสำหรับหุ่นยนต์ฮิวมานอยด์ที่มีความสามารถสูงนั้นน่าจะเป็นแบบไฮบริดมากกว่าแบบที่ใช้เฉพาะระบบภายในหรือระบบคลาวด์เพียงอย่างเดียว กล่าวคือ การรับรู้และการควบคุมที่รวดเร็วในบริเวณใกล้เคียงหุ่นยนต์ พร้อมกับการวางแผนที่ซับซ้อนมากขึ้น การวิเคราะห์ข้อมูลของฝูงหุ่นยนต์ หรือการอัปเดตโมเดลที่ทำงานบนโครงสร้างพื้นฐานที่มีประสิทธิภาพสูงกว่า เมื่อความหน่วงและการเชื่อมต่อเอื้ออำนวย
ข้อได้เปรียบเชิงพาณิชย์ของ AI ที่ฝังอยู่ในตัวหุ่นยนต์จะยิ่งมากขึ้นเมื่อสามารถนำทักษะต่างๆ มาใช้ซ้ำได้ในหุ่นยนต์หลายตัว การทำงานอัตโนมัติแบบดั้งเดิมมักขยายขนาดโดยการคัดลอกโปรแกรมเดียวกันไปยังเซลล์ที่เหมือนกันทุกประการ แต่พฤติกรรมของหุ่นยนต์ที่เรียนรู้จากมนุษย์นั้นสามารถขยายขนาดได้โดยการกระจายแนวนโยบายที่ได้รับการปรับปรุง แล้วใช้ข้อมูลจากกลุ่มหุ่นยนต์เพื่อค้นหากรณีความล้มเหลวใหม่ๆ
Boston Dynamics กล่าวว่าพฤติกรรมที่เรียนรู้จากหุ่นยนต์ Atlas สามารถนำไปใช้ซ้ำได้กับหุ่นยนต์รุ่นอื่นๆ และกำลังพัฒนา Atlas สำหรับงานอุตสาหกรรม เช่น การจัดลำดับชิ้นส่วนและการจัดการวัสดุ โปรแกรมผลิตภัณฑ์ปี 2026 ของบริษัทยังรวมถึงความร่วมมือกับ Google DeepMind ในการพัฒนารุ่นพื้นฐานของหุ่นยนต์ Gemini Robotics ดูภาพรวมวิวัฒนาการของ Atlas จาก Boston Dynamics และประกาศความร่วมมือกับ Google DeepMind ได้ที่ นี่
การเรียนรู้จากกลุ่มยานพาหนะก่อให้เกิดข้อกำหนดใหม่: วินัยในการประเมินผล การปรับปรุงนโยบายที่ช่วยให้งานหนึ่งดีขึ้น แต่กลับทำให้เกิดความล้มเหลวในงานอื่น ไม่ควรนำไปใช้ในวงกว้างโดยปราศจากการทดสอบการถดถอย
| แนวทางแบบเก่า | ทิศทางปัญญาประดิษฐ์แบบฝังตัว | ผลลัพธ์ที่ควรจับตามอง |
|---|---|---|
| สคริปต์และพิกัดคงที่ | การควบคุมการมองเห็นและการรับรู้ตำแหน่งของร่างกายแบบวงปิด | การกู้คืนเมื่อวัตถุเคลื่อนที่หรือการจับยึดล้มเหลว |
| หนึ่งนโยบายต่อหนึ่งงาน | แบบจำลองพื้นฐานและการฝึกอบรมหลังการฝึกอบรม | ปรับตัวเข้ากับงานที่เกี่ยวข้องได้เร็วขึ้น |
| แยกการเดินและการจัดการออกจากกัน | การควบคุมที่เรียนรู้จากร่างกายทั้งหมด | การควบคุมการเคลื่อนไหวอย่างมั่นคงในระหว่างภารกิจที่ยาวนานขึ้น |
| ชุดข้อมูลทางกายภาพขนาดเล็ก | ข้อมูลจริง ผสานกับการจำลอง และการควบคุมระยะไกล | การครอบคลุมกรณีพิเศษที่กว้างขึ้น |
| สคริปต์งานภายในเครื่อง | การให้เหตุผลเชิงลำดับชั้นบวกกับการดำเนินการ VLA | ลำดับที่ยาวขึ้นพร้อมการแก้ไขตนเอง |
| การปรับแต่งหุ่นยนต์ตัวเดียว | การเรียนรู้ข้ามรูปแบบและการเรียนรู้ของกลุ่ม | ทักษะที่สามารถนำกลับมาใช้ซ้ำได้ในแพลตฟอร์มและการใช้งานต่างๆ |
ความก้าวหน้าเป็นเรื่องจริง แต่ยังมีข้อจำกัดหลายประการที่มักถูกมองข้ามไป
หุ่นยนต์บางรุ่นอาจได้คะแนนดีในการประเมินด้านหุ่นยนต์ แต่ก็ยังอาจไม่เหมาะสมสำหรับการใช้งานในสถานที่ที่ต้องการความปลอดภัยสูงเอกสารข้อมูลของหุ่นยนต์ Gemini Robotics ER 2 จาก Google DeepMind ระบุอย่างชัดเจนว่าให้ใช้วิจารณญาณในการใช้งานในสภาพแวดล้อมการผลิต เชิงพาณิชย์ หรือสาธารณะ และระบุว่าไม่ควรใช้หุ่นยนต์รุ่นนี้ในงานที่ต้องการความปลอดภัยสูง ซึ่งหากเกิดความผิดพลาดอาจก่อให้เกิดการบาดเจ็บ เสียชีวิต หรือความเสียหายต่อทรัพย์สินได้
การหยิบกล่องนั้นง่ายกว่าการจัดการกับสายเคเบิลที่ยืดหยุ่น วัตถุเปียก บรรจุภัณฑ์ที่เสียรูปได้ ตัวยึดที่แน่น หรือชุดเครื่องมือที่รก การสาธิตที่น่าประทับใจจึงควรได้รับการตัดสินจากความหลากหลายและความสามารถในการทำซ้ำของงาน ไม่ใช่แค่ความซับซ้อนทางด้านภาพเท่านั้น
ถึงแม้การกระทำแต่ละอย่างจะมีความน่าเชื่อถือสูงแต่ไม่สมบูรณ์แบบ การทำงานที่ประกอบด้วยการกระทำที่ขึ้นอยู่ต่อกันหลายสิบหรือหลายร้อยอย่างก็ยังอาจล้มเหลวได้บ่อยครั้ง นี่คือเหตุผลที่การตรวจจับความสำเร็จ การกู้คืน และการจัดการข้อผิดพลาดมีความสำคัญพอๆ กับความแม่นยำของการกระทำโดยรวม
โมเดลที่ดีกว่าก็ไม่สามารถชดเชยข้อบกพร่องต่างๆ ได้อย่างไม่มีที่สิ้นสุด เช่น มือที่อ่อนแรง การรับรู้ที่ไม่แม่นยำ กลไกที่ร้อนเกินไป อายุการใช้งานแบตเตอรี่ที่จำกัด การคลายตัวของกลไก หรือการบำรุงรักษาที่ยุ่งยาก ประโยชน์ของหุ่นยนต์ฮิวมานอยด์ขึ้นอยู่กับการพัฒนาทั้งซอฟต์แวร์และฮาร์ดแวร์ไปพร้อมๆ กัน
วิธีที่ดีที่สุดในการประเมิน AI ที่มีร่างกายคือการก้าวข้ามคุณภาพจากการสาธิต และถามว่าหุ่นยนต์จะมีประโยชน์มากขึ้นหรือไม่ภายใต้สภาวะที่หลากหลาย การตรวจสอบตนเองในทางปฏิบัติอาจรวมถึงคำถามต่อไปนี้:
หากความคืบหน้าปรากฏให้เห็นเฉพาะในการสาธิตที่จัดฉากอย่างระมัดระวัง แต่ไม่ปรากฏในมาตรการเหล่านี้ ทีมควรเปลี่ยนแนวทาง ซึ่งมักจะทำได้โดยการจำกัดขอบเขตงาน รวบรวมข้อมูลความล้มเหลวที่ดีขึ้น ปรับปรุงความครอบคลุมของการจำลอง เสริมสร้างการควบคุมระดับต่ำ หรือเพิ่มชั้นความปลอดภัยและการกู้คืนที่ชัดเจน
ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) กำลังปฏิวัติวงการหุ่นยนต์ฮิวมานอยด์ เพราะมันเปลี่ยนวิธีการที่หุ่นยนต์เรียนรู้และนำทักษะกลับมาใช้ใหม่ การเปลี่ยนแปลงที่สำคัญคือ จากการเขียนโปรแกรมทุกการเคลื่อนไหว ไปสู่ระบบการฝึกฝนที่สามารถเชื่อมโยงการรับรู้ ภาษา สถานะทางกายภาพ การให้เหตุผล และการกระทำเข้าด้วยกันอย่างต่อเนื่อง
หลักฐานที่ชัดเจนที่สุดในปี 2026 ไม่ใช่ว่าหุ่นยนต์ฮิวมานอยด์ได้กลายเป็นหุ่นยนต์อเนกประสงค์อย่างทั่วถึงแล้ว แต่เป็นเพราะเทคโนโลยีหลายอย่างที่เคยแยกจากกัน—แบบจำลองพื้นฐานแบบหลายโหมด นโยบาย VLA การเรียนรู้แบบเสริมแรง การจำลอง ฮาร์ดแวร์ที่คล่องแคล่ว การอนุมานบนอุปกรณ์ และการใช้งานฝูงหุ่นยนต์—กำลังหลอมรวมกันเป็นระบบหุ่นยนต์ที่สอดคล้องกัน
การบรรจบกันนั้นทำให้หุ่นยนต์ฮิวมานอยด์ปรับตัวได้ง่ายขึ้นและฝึกฝนได้ง่ายขึ้น แต่ความเป็นอิสระที่เชื่อถือได้ยังคงต้องการการประเมินอย่างรอบคอบในสภาพแวดล้อมที่หุ่นยนต์จะทำงานจริง หุ่นยนต์รุ่นต่อไปจะถูกตัดสินน้อยลงจากความสามารถในการสาธิตที่น่าทึ่ง และจะตัดสินมากขึ้นจากความสามารถในการทำงานที่เป็นประโยชน์ซ้ำๆ ได้อย่างปลอดภัย แก้ไขข้อผิดพลาดทั่วไป และพัฒนาตนเองได้โดยไม่ต้องตั้งโปรแกรมใหม่ด้วยตนเองอย่างต่อเนื่อง
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
เปรียบเทียบพฤติกรรมการจัดการเอกสาร สเปรดชีต และเค้าโครงใน ONLYOFFICE Docs และแอปพลิเคชันเว็บ Microsoft 365 จากนั้นใช้การทดสอบอย่างรวดเร็วเพื่อเลือกโปรแกรมแก้ไขที่ปลอดภัยกว่าสำหรับไฟล์ของคุณ
ตรวจสอบความผิดพลาดของสูตรว่าเกิดจากไวยากรณ์ ตัวคั่นภูมิภาค การคำนวณซ้ำ ระบบวันที่ หรือฟังก์ชันที่ไม่รองรับ จากนั้นตรวจสอบสมุดงานอีกครั้งก่อนที่จะแชร์
ดูว่าข้อมูลเวอร์ชันล่าสุดสามารถพิสูจน์อะไรได้บ้าง และพิสูจน์อะไรไม่ได้บ้าง จากนั้นเปรียบเทียบชุดโปรแกรมสำนักงานทั้งสองชุดบนไฟล์และคอมพิวเตอร์เครื่องเดียวกัน
เปรียบเทียบการจับคู่ที่ตรงกันทุกประการ การค้นหาด้านซ้าย การจัดการค่าที่หายไป และการรองรับเวอร์ชัน เพื่อให้คุณสามารถเลือกสูตร Calc ที่เชื่อถือได้
เรียนรู้วิธีที่รูปแบบหน้ากระดาษของ Writer และลิงก์ส่วนต่างๆ ใน Word ส่งผลต่อหน้าปก เลขโรมัน และการเริ่มต้นหมายเลขใหม่เมื่อคุณย้ายเอกสาร
เปรียบเทียบ Pardus Software Center กับคำสั่ง APT เพื่อค้นหา ติดตั้ง ลบ และอัปเดตแพ็กเกจโดยใช้วิธีที่เหมาะสมกับงานของคุณ
ดูว่าข้อกำหนดด้าน RAM ที่ Pardus เผยแพร่นั้นหมายความว่าอย่างไร จากนั้นเปรียบเทียบ XFCE และ GNOME บนพีซีเครื่องเดียวกัน โดยใช้ค่า MemAvailable ที่สามารถวัดซ้ำได้
ดูว่า HamoniKR 8.0 เหมาะกับแผนเดสก์ท็อปสำหรับธุรกิจอย่างไร รองรับฟีเจอร์ใดบ้างที่เน้นตลาดเกาหลี และควรตรวจสอบอะไรบ้างก่อนการเปิดตัวในวงกว้าง
ทำความเข้าใจว่าการตรวจสอบการบูตและการป้องกันขณะทำงานของ Gooroom ทำงานร่วมกันอย่างไร ความหมายของ "แซนด์บ็อกซ์" และการตั้งค่าใดที่คุณควรตรวจสอบบนอุปกรณ์ของคุณ






