Collabora Online เทียบกับ ONLYOFFICE: วัดค่า RAM และความหน่วงในการตัดต่อ
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
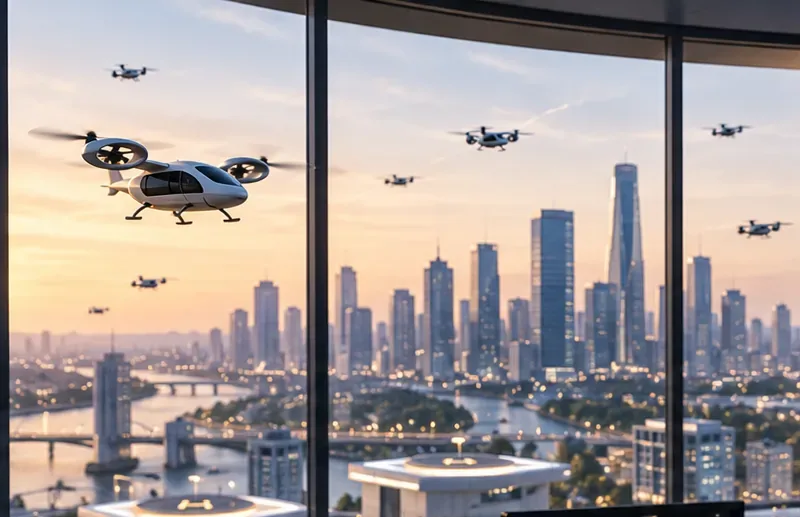
ณ เดือนกันยายน 2026 คำตอบที่กำลังเกิดขึ้นใหม่สำหรับการแก้ปัญหาความแออัดทางอากาศในเขตเมืองไม่ใช่หอควบคุมล้ำสมัยเพียงแห่งเดียวที่คอยควบคุมโดรนและแท็กซี่ทางอากาศทุกลำ สถาปัตยกรรมที่กำลังก่อตัวขึ้นนั้นมีความซับซ้อนมากขึ้น การควบคุมการจราจรทางอากาศแบบดั้งเดิมยังคงมีความสำคัญในพื้นที่ที่สามารถแยกและจัดการน่านฟ้าที่ควบคุมได้อยู่แล้ว ในขณะเดียวกันก็มีการพัฒนาระบบบริการจัดการจราจรแบบดิจิทัลเพื่อประสานงานอากาศยานอัตโนมัติจำนวนมาก โดยเฉพาะอย่างยิ่งในระดับความสูงต่ำ
ความแตกต่างนี้มีความสำคัญเพราะรูปแบบการจราจรทางอากาศกำลังเปลี่ยนแปลงไป ในอนาคตเมืองหนึ่งอาจมีเฮลิคอปเตอร์ที่มีคนขับ เครื่องบินทั่วไป โดรนส่งของ เครื่องบินเพื่อความปลอดภัยสาธารณะ ยานพาหนะตรวจสอบ และเครื่องบินขึ้นลงในแนวดิ่งด้วยไฟฟ้า ใช้พื้นที่ทางอากาศใกล้เคียงกัน ดังนั้นความท้าทายด้านความปลอดภัยจึงไม่ใช่แค่ “จำนวนเครื่องบินที่มากขึ้น” เท่านั้น แต่เป็นการผสมผสานของความเร็ว ประสิทธิภาพ ระบบสื่อสาร ระดับการทำงานอัตโนมัติ สถานที่ลงจอด ลำดับความสำคัญ และประเภทกฎระเบียบที่แตกต่างกัน
กรอบการทำงานอย่างเป็นทางการในปัจจุบันชี้ให้เห็นถึงวิวัฒนาการแบบค่อยเป็นค่อยไปและผสมผสานกัน สำนักงานบริหารการบินแห่งสหรัฐอเมริกา (FAA) อธิบายว่าการจัดการจราจรทางอากาศสำหรับอากาศยานไร้คนขับ (UAS Traffic Management หรือ UTM) เป็นระบบนิเวศแบบร่วมมือที่แยกต่างหาก แต่เสริมซึ่งกันและกันกับบริการควบคุมการจราจรทางอากาศแบบดั้งเดิม กรอบการทำงาน U-space ของยุโรปต้องการบริการดิจิทัล เช่น การอนุญาตการบิน การรับรู้ตำแหน่งทางภูมิศาสตร์ การระบุเครือข่าย และข้อมูลการจราจรในน่านฟ้า U-space ที่กำหนดไว้ งานวิจัย High Density Vertiplex ของ NASA ซึ่งได้รับการปรับปรุงล่าสุดในเดือนกันยายน 2026 กำลังทดสอบว่าระบบอัตโนมัติของอากาศยาน ระบบอัตโนมัติของน่านฟ้า การจัดการฝูงบิน และระบบอัตโนมัติของท่าจอดเฮลิคอปเตอร์สามารถทำงานร่วมกันได้อย่างไรในบริเวณที่มีจุดลงจอดหลายแห่งอยู่ใกล้กัน
ระบบควบคุมการจราจรทางอากาศแบบดั้งเดิมนั้นสร้างขึ้นจากเจ้าหน้าที่ควบคุมที่ได้รับการฝึกฝน ระบบเฝ้าระวังและสื่อสารที่ได้รับการรับรอง ขั้นตอนการปฏิบัติงานที่เผยแพร่ และอำนาจหน้าที่ที่กำหนดไว้อย่างชัดเจน รูปแบบดังกล่าวมีความแข็งแกร่งอย่างยิ่งเมื่อจำนวนอากาศยานและการปฏิสัมพันธ์สามารถจัดการได้อย่างปลอดภัยด้วยขั้นตอนที่เน้นมนุษย์เป็นศูนย์กลาง แต่การขยายรูปแบบดังกล่าวโดยไม่เปลี่ยนแปลงไปยังการปฏิบัติการขนาดเล็กจำนวนมากที่เกิดขึ้นบ่อยครั้งในระดับความสูงต่ำจะทำได้ยากขึ้น เพราะการมอบหมายให้เจ้าหน้าที่ควบคุมดูแลยานพาหนะทุกคันในเชิงกลยุทธ์จะสร้างภาระงานของมนุษย์อย่างมหาศาล
แนวคิด UTM ดิจิทัลและ U-space ช่วยลดภาระการประสานงานบางส่วนโดยหันไปใช้ผู้ให้บริการและผู้ปฏิบัติงานแบบอัตโนมัติกรอบงาน UTM ของ FAA ประกอบด้วยฟังก์ชันต่างๆ เช่น การวางแผนการบิน การอนุญาต การเฝ้าระวัง และการจัดการข้อขัดแย้งส่วนกรอบงาน U-space ของ EASA กำหนดบริการบังคับสี่อย่างในน่านฟ้า U-space ที่กำหนดไว้ ได้แก่ การอนุญาตการบิน การรับรู้ตำแหน่งทางภูมิศาสตร์ การระบุเครือข่าย และข้อมูลการจราจรทางอากาศ
ทั้งสองแนวทางไม่ได้หมายความว่าหน่วยงานกำกับดูแลการบินสาธารณะจะหายไป หน่วยงานกำกับดูแลยังคงกำหนดกฎเกณฑ์ ความคาดหวังด้านความปลอดภัย เงื่อนไขการเข้าถึง และกระบวนการรับรองหรือการยอมรับ การแลกเปลี่ยนในทางปฏิบัติคือระหว่างการควบคุมโดยมนุษย์จากส่วนกลางและการประสานงานแบบกระจายอำนาจทางดิจิทัล
รูปแบบการควบคุมการจราจรทางอากาศแบบดั้งเดิมที่เน้นการควบคุมจากส่วนกลาง นำเสนอการกำกับดูแลที่คุ้นเคยและอำนาจการปฏิบัติงานที่เข้าใจได้ง่าย เครื่องบินสื่อสารกันผ่านช่องทางการบินที่กำหนดไว้ เจ้าหน้าที่ควบคุมการจราจรจัดลำดับการจราจร และความรับผิดชอบในการเว้นระยะห่างยังคงกระจุกตัวอยู่ในระบบที่มีอยู่เดิม
จุดอ่อนคือเรื่องความสามารถในการขยายขนาด เจ้าหน้าที่ควบคุมการจราจรทางอากาศมีสมาธิและความสามารถในการสื่อสารที่จำกัด แนวคิดการปฏิบัติงานด้านการเคลื่อนที่ทางอากาศในเขตเมือง (Urban Air Mobility Concept of Operations) เวอร์ชัน 2.0 ของ FAA คาดการณ์ไว้อย่างชัดเจนถึงวิวัฒนาการของการปฏิบัติงานในระยะเริ่มต้นภายใต้กฎระเบียบที่มีอยู่ ไปสู่การปฏิบัติงานที่มีจังหวะเร็วขึ้น โดยได้รับการสนับสนุนจากการจัดการจราจรทางอากาศแบบร่วมมือและอัตโนมัติมากขึ้น เอกสารนี้เป็นเพียงแนวคิด ไม่ใช่นโยบายขั้นสุดท้าย แต่ก็อธิบายว่าเหตุใดแนวทางที่เน้นเจ้าหน้าที่ควบคุมการจราจรทางอากาศเพียงอย่างเดียวจึงไม่น่าจะเพียงพอสำหรับการปฏิบัติงานในเขตเมืองที่มีความหนาแน่นสูงมาก ดูได้จากเอกสารFAA UAM Concept of Operations
เหมาะสมที่สุด:เมืองหรือผู้ประกอบการที่เริ่มต้นด้วยเส้นทางบินจำนวนน้อย โดยเฉพาะอย่างยิ่งบริเวณสนามบินและลานจอดเฮลิคอปเตอร์ที่มีอยู่แล้ว สามารถได้รับประโยชน์จากขั้นตอนแบบดั้งเดิมก่อนที่จะลงทุนในระบบนิเวศดิจิทัลที่ซับซ้อนกว่า
รูปแบบสหพันธ์กระจายอำนาจการจัดการจราจรทางอากาศไปยังผู้ให้บริการ ผู้ประกอบการ และหน่วยงานภาครัฐที่ได้รับอนุมัติ แทนที่จะมีผู้ควบคุมการจราจรทางอากาศเพียงคนเดียวที่คอยตรวจสอบทุกการเคลื่อนไหวอย่างละเอียด ผู้ประกอบการอากาศยานจะแบ่งปันความตั้งใจและสถานะผ่านบริการดิจิทัลที่สามารถทำงานร่วมกันได้
ข้อได้เปรียบที่สำคัญคือขนาดที่ใหญ่ขึ้น คอมพิวเตอร์สามารถเปรียบเทียบเส้นทางการบินที่วางแผนไว้หลายพันเส้นทาง ตรวจสอบข้อจำกัดของน่านฟ้า ระบุความขัดแย้งเชิงกลยุทธ์ และกระจายข้อมูลอัปเดตได้เร็วกว่าการประสานงานด้วยเสียงเพียงอย่างเดียว สำนักงานบริหารการบินแห่งสหรัฐอเมริกา (FAA) ได้เริ่มออกหนังสือรับรองให้กับผู้ให้บริการบางรายที่สนับสนุนการแก้ไขความขัดแย้งเชิงกลยุทธ์สำหรับการปฏิบัติการบินนอกระยะสายตา (BVLOS) ในเชิงพาณิชย์แล้ว นี่เป็นเพียงขั้นตอนการดำเนินการ ไม่ใช่หลักฐานว่าระบบจัดการจราจรทางอากาศแบบ UTM ความหนาแน่นสูงทั่วประเทศได้เสร็จสมบูรณ์แล้ว
การรวมระบบก่อให้เกิดการพึ่งพาซึ่งกันและกัน ผู้ให้บริการต้องแลกเปลี่ยนข้อมูลอย่างสม่ำเสมอ นาฬิกาและตำแหน่งต้องตรงกัน ข้อมูลระบุตัวตนต้องน่าเชื่อถือ อินเทอร์เฟซต้องใช้งานร่วมกันได้ และความล้มเหลวต้องไม่ลุกลามไปทั่วเครือข่าย ดังนั้น ความปลอดภัยทางไซเบอร์และการกำกับดูแลข้อมูลจึงกลายเป็นประเด็นด้านความปลอดภัยทางการบินมากกว่าปัญหาด้านไอทีทั่วไป
ตัวเลือกที่เหมาะสมที่สุด:เครือข่ายโดรนปริมาณมากควรเลือกใช้บริการดิจิทัลแบบรวมศูนย์เมื่อมีกรอบการกำกับดูแลที่ครบถ้วน ความรับผิดชอบของผู้ให้บริการที่ชัดเจน และการทดสอบความสามารถในการทำงานร่วมกันที่แข็งแกร่ง
หนึ่งในวิธีที่ง่ายที่สุดในการลดความซับซ้อนคือการจำกัดการจราจร สามารถกำหนดเส้นทางบิน เส้นทางที่ต้องการ ระดับความสูงในการบิน หรือช่วงเวลาปฏิบัติการให้กับเครื่องบินได้ หลักการนี้คล้ายกับถนน คือ ความสามารถในการคาดการณ์จะช่วยลดจำนวนความขัดแย้งที่อาจเกิดขึ้นได้
เส้นทางบินที่เข้มงวดเกินไปอาจทำให้สิ้นเปลืองน่านฟ้า หากเครื่องบินทุกลำต้องใช้เส้นทางแคบๆ เดียวกัน การจราจรติดขัดอาจย้ายจากถนนมาสู่ท้องฟ้าได้ นอกจากนี้ เส้นทางบินที่เข้มงวดอาจทำให้เที่ยวบินยาวนานขึ้น เกิดเสียงดัง และสร้างปัญหาคอขวดบริเวณทางเข้าออก เส้นทางบินที่เข้มงวดจะเหมาะสมที่สุดเมื่อรูปแบบการจราจรมีความคงที่ และเครือข่ายมีกำลังการรองรับสำรองเพียงพอที่จะรับมือกับการหยุดชะงัก
เหมาะสมที่สุด:เส้นทางบินคงที่เหมาะสำหรับการใช้งานในช่วงเริ่มต้น เขตเมืองที่มีความอ่อนไหว จุดเชื่อมต่อสนามบิน หรือเส้นทางที่ใช้ซ้ำๆ ซึ่งความแน่นอนมีความสำคัญมากกว่าความยืดหยุ่นสูงสุด
รูปแบบที่มีความยืดหยุ่นมากขึ้นช่วยให้ผู้ประกอบการสามารถประสานงานกันภายในปริมาณน่านฟ้าที่กำหนดไว้ โดยใช้กฎทั่วไปและเจตนาปฏิบัติการร่วมกัน สำนักงานบริหารการบินแห่งสหรัฐอเมริกา (FAA) ได้สำรวจแนวคิดนี้ในโครงการจัดการจราจรทางอากาศขั้นสูงหลายโครงการ งานจัดการจราจรทางอากาศระดับสูงในปัจจุบันของ FAA ใช้ "พื้นที่ความร่วมมือ" ซึ่งผู้ประกอบการที่เข้าร่วมจะจัดการความขัดแย้งผ่านการแบ่งปันข้อมูล ในขณะที่การจัดการจราจรทางอากาศยังคงมีอำนาจกำกับดูแลและควบคุมอยู่นอกสภาพแวดล้อมความร่วมมือ
แนวคิด HATM เฉพาะนั้นใช้กับน่านฟ้าที่สูง ไม่ใช่การปฏิบัติการในระดับความสูงต่ำในเขตเมือง แต่เป็นการแสดงให้เห็นถึงรูปแบบการออกแบบที่กว้างขึ้น กล่าวคือ หน่วยงานภาครัฐสามารถกำหนดเงื่อนไขขอบเขตได้ ในขณะที่ผู้เข้าร่วมที่มีคุณสมบัติเหมาะสมจะดำเนินการแก้ไขข้อขัดแย้งร่วมกันโดยอัตโนมัติภายในพื้นที่ที่กำหนด
รูปแบบดังกล่าวต้องการระบบอัตโนมัติที่มีประสิทธิภาพสูง กฎเกณฑ์ทั่วไป ข้อมูลระบุตัวตนดิจิทัลที่เชื่อถือได้ การสื่อสารที่มีคุณภาพสูง และขั้นตอนการแก้ไขปัญหาที่ชัดเจน ผู้เข้าร่วมที่ไม่สามารถปฏิบัติตามข้อกำหนดด้านประสิทธิภาพได้ อาจจำเป็นต้องถูกตัดออกจากพื้นที่ความร่วมมือดังกล่าว หรือดำเนินการผ่านโหมดการทำงานที่แตกต่างออกไป
เหมาะสมที่สุด:เครือข่ายที่พัฒนาแล้วซึ่งมีปริมาณการรับส่งข้อมูลสูงและอุปกรณ์ที่เป็นมาตรฐาน อาจได้รับประโยชน์จากพื้นที่ความร่วมมือหลังจากที่แนวคิดการดำเนินงานที่เรียบง่ายได้รับการตรวจสอบแล้ว
สำหรับพื้นที่มหานครหลายแห่ง สถาปัตยกรรมที่เหมาะสมที่สุดอาจเป็นการผสมผสานตัวเลือกก่อนหน้านี้เข้าด้วยกัน แทนที่จะเลือกเพียงตัวเลือกเดียว ระบบควบคุมการจราจรทางอากาศแบบดั้งเดิม (ATC) สามารถจัดการน่านฟ้าควบคุมและส่วนต่อประสานสนามบินต่อไปได้ บริการ UTM หรือ U-space สามารถประสานงานการจราจรของโดรนในระดับความสูงต่ำได้ ทางเดินเชื่อมต่อสามารถลดความซับซ้อนของเส้นทางที่มีข้อจำกัดเป็นพิเศษได้ เขตดิจิทัลแบบร่วมมือสามารถรองรับการปฏิบัติงานที่มีความหนาแน่นสูงได้ เมื่ออากาศยานและผู้ให้บริการตรงตามมาตรฐานประสิทธิภาพที่จำเป็น
แผนงาน Advanced Air Mobility Comprehensive Plan 2025ของกระทรวงคมนาคมสหรัฐฯสะท้อนให้เห็นถึงทิศทางการพัฒนาแบบค่อยเป็นค่อยไปนี้ โดยเรียกร้องให้มีการวิจัยเกี่ยวกับการสื่อสารอัตโนมัติระหว่างอากาศยาน มาตรฐานการเว้นระยะห่าง บทบาทการจัดการจราจรทางอากาศโดยบุคคลที่สาม การจัดลำดับความสำคัญในกรณีฉุกเฉิน การแลกเปลี่ยนข้อมูลที่ปลอดภัยทางไซเบอร์ และเครื่องมือสนับสนุนการตัดสินใจด้านการควบคุมการจราจรทางอากาศแบบใหม่ แทนที่จะสันนิษฐานว่าระบบทดแทนเพียงระบบเดียวจะแก้ปัญหาได้ทุกอย่าง
การจัดการจราจรในเมืองอย่างปลอดภัยจำเป็นต้องมีระบบป้องกันหลายชั้น การแก้ไขปัญหาความขัดแย้งเชิงกลยุทธ์เกิดขึ้นก่อนที่เครื่องบินจะเข้าสู่จุดปะทะ: จะมีการเปรียบเทียบเส้นทางการบินที่เสนอ และผู้ควบคุมเครื่องบินจะปรับเวลาออกเดินทาง เส้นทาง ระดับความสูง หรือจุดหมายปลายทาง จากนั้นการตรวจสอบความสอดคล้องจะตรวจสอบว่าเครื่องบินยังคงอยู่ในเส้นทางที่ได้รับอนุญาตหรือไม่
การจัดการความขัดแย้งเชิงยุทธวิธีนั้นดำเนินการใกล้กับเหตุการณ์ที่เกิดขึ้น ระบบตรวจจับและหลีกเลี่ยง เซ็นเซอร์บนเครื่องบิน ข้อมูลการเฝ้าระวัง หรือบริการเครือข่าย อาจระบุเครื่องบินที่ไม่คาดคิดหรือการเบี่ยงเบน และกระตุ้นให้เกิดการหลบหลีก ไม่ควรคิดว่าระบบใดระบบหนึ่งสมบูรณ์แบบ ดังนั้นระบบต่างๆ จึงจำเป็นต้องมีพฤติกรรมสำรองเมื่อแหล่งข้อมูลใดแหล่งหนึ่งล้มเหลว
งานวิจัย High Density Vertiplexของ NASA มีความเกี่ยวข้องอย่างยิ่งในที่นี้ งานวิจัยปัจจุบันของ NASA ประเมินการลงจอดอัตโนมัติ การรวมตัวและการเว้นระยะห่าง รวมถึงการตัดสินใจฉุกเฉินอัตโนมัติในสภาพแวดล้อมที่มีท่าจอดเฮลิคอปเตอร์หลายแห่งที่พึ่งพาซึ่งกันและกัน งานวิจัยดังกล่าวเน้นย้ำประเด็นสำคัญประการหนึ่ง คือ การจัดการจราจรใกล้จุดลงจอดไม่ใช่แค่ปัญหาของน่านฟ้าเท่านั้น แต่ยังเป็นปัญหาของการจัดตารางเวลาและขีดความสามารถของภาคพื้นดินด้วย
แม้ว่าจะมีน่านฟ้าว่างอยู่ เครื่องบินก็ไม่สามารถลงจอดได้หากลานจอดถูกครอบครอง ตำแหน่งสำหรับชาร์จไฟไม่ว่าง หรือมีเครื่องบินลำอื่นกำลังทำการลงจอดไม่สำเร็จ ดังนั้น การจัดการจราจรทางอากาศในเขตเมืองจึงต้องการข้อมูลเกี่ยวกับความจุของลานจอดเฮลิคอปเตอร์ รวมถึงเส้นทางการบินของเครื่องบินด้วย
มีแนวทางหลักสองประการ แนวทางแรกคือ ระบบจัดตารางเวลาแบบรวมศูนย์ ซึ่งสามารถเพิ่มประสิทธิภาพช่วงเวลาการมาถึงทั่วทั้งเครือข่ายของท่าเทียบเฮลิคอปเตอร์ ซึ่งอาจช่วยเพิ่มประสิทธิภาพโดยรวม แต่ก็สร้างการพึ่งพาบริการส่วนกลางอย่างมาก ส่วนแนวทางที่สองคือ รูปแบบกระจายอำนาจ ซึ่งอนุญาตให้ท่าเทียบเฮลิคอปเตอร์แต่ละแห่งจัดการคิวของตนเอง ซึ่งอาจเพิ่มความเป็นอิสระในระดับท้องถิ่น แต่ก็อาจสร้างการตัดสินใจที่ไม่ eficiente ในระดับเครือข่ายหากสถานที่ต่างๆ ไม่แบ่งปันข้อมูลกันอย่างเพียงพอ
คำแนะนำตามความต้องการ:ผู้ให้บริการรายเดียวที่มีเครือข่ายขนาดเล็กอาจต้องการการจัดตารางเวลาแบบรวมศูนย์ ในขณะที่เมืองที่มีผู้ให้บริการอิสระจำนวนมากอาจต้องการการแลกเปลี่ยนข้อมูลที่เป็นมาตรฐาน เพื่อให้ระบบการจัดตารางเวลาที่แยกต่างหากสามารถประสานงานกันได้โดยไม่ต้องให้บริษัทใดบริษัทหนึ่งควบคุมตลาดทั้งหมด
ลมในเขตเมืองสามารถเปลี่ยนแปลงอย่างรวดเร็วรอบอาคารสูง ทางเดินริมแม่น้ำ ดาดฟ้า และช่องว่างระหว่างอาคาร การพยากรณ์อากาศทั่วเมืองอาจเพียงพอสำหรับการวางแผนเชิงกลยุทธ์ แต่ไม่เพียงพอสำหรับวิธีการสุดท้ายในการสร้างท่าจอดเฮลิคอปเตอร์บนดาดฟ้า
บริการพยากรณ์อากาศแบบรวมศูนย์ให้ความสม่ำเสมอและลดโครงสร้างพื้นฐานที่ซ้ำซ้อน เซ็นเซอร์ในพื้นที่ให้ความละเอียดเชิงพื้นที่สูงกว่า แต่เพิ่มความต้องการในการบำรุงรักษา การปรับเทียบ การสื่อสาร และคุณภาพข้อมูล สถาปัตยกรรมที่แข็งแกร่งที่สุดอาจเป็นการผสมผสานข้อมูลพยากรณ์อากาศระดับภูมิภาคที่เชื่อถือได้เข้ากับการสังเกตการณ์ในพื้นที่ ณ จุดสำคัญต่างๆ
คำแนะนำตามความจำเป็น:เส้นทางบินที่มีความหนาแน่นต่ำในพื้นที่โล่งอาจต้องพึ่งพาข้อมูลสภาพอากาศทางการบินในระดับภูมิภาคมากขึ้น สนามบินขึ้นลงแนวดิ่งในเขตเมืองที่มีความหนาแน่นสูงควรประเมินว่าการวัดความเร็วลมและทัศนวิสัยในพื้นที่ช่วยปรับปรุงการตัดสินใจในการจัดกำลังบินและการลงจอดได้อย่างมีนัยสำคัญหรือไม่
ระบบอัตโนมัติมีความจำเป็นสำหรับการขยายขนาด แต่การกำจัดมนุษย์ออกไปอย่างสิ้นเชิงจะนำมาซึ่งความเสี่ยงที่แตกต่างออกไป ผู้ปฏิบัติงานที่เป็นมนุษย์มีคุณค่าเมื่อสถานการณ์แปลกใหม่ คลุมเครือ หรืออยู่นอกเหนือสมมติฐานที่ใช้ในการออกแบบระบบอัตโนมัติ มนุษย์จะมีประสิทธิภาพน้อยลงเมื่อต้องคอยตรวจสอบเที่ยวบินจำนวนมหาศาลที่ไม่มีเหตุการณ์ผิดปกติเกิดขึ้น และเข้าแทรกแซงก็ต่อเมื่อไม่มีความเคลื่อนไหวเป็นเวลานานเท่านั้น
ดังนั้น ความท้าทายในการออกแบบจึงอยู่ที่การทำงานร่วมกันระหว่างมนุษย์และระบบอัตโนมัติ ระบบควรทำการประสานงานที่มีปริมาณมากและซ้ำซากโดยอัตโนมัติ ในขณะเดียวกันก็ให้ข้อมูลที่มีความหมายและอำนาจที่ชัดเจนแก่ผู้คนในระหว่างเหตุการณ์ผิดปกติ งานวิจัยของ NASA เกี่ยวกับอินเทอร์เฟซการจัดการฝูงบินและระบบอัตโนมัติของท่าจอดเฮลิคอปเตอร์ถือว่าปัจจัยด้านมนุษย์เป็นส่วนหนึ่งของการออกแบบระบบ ไม่ใช่สิ่งที่คิดถึงทีหลัง
คำแนะนำตามความต้องการ:ระบบในช่วงเริ่มต้นควรให้มนุษย์มีส่วนร่วมใกล้ชิดในการตัดสินใจด้านการปฏิบัติงานในขณะที่เก็บรวบรวมหลักฐานเกี่ยวกับประสิทธิภาพของระบบอัตโนมัติ ระดับของระบบอัตโนมัติที่สูงขึ้นจะสามารถพิสูจน์ได้ง่ายขึ้นหลังจากที่ได้วัดรูปแบบความล้มเหลว ปริมาณงาน คุณภาพการแจ้งเตือน และพฤติกรรมการกู้คืนภายใต้ปริมาณการใช้งานที่เป็นตัวแทนแล้ว
| เข้าใกล้ | ความแข็งแกร่ง | ข้อจำกัดหลัก | ความต้องการที่เหมาะสมที่สุด |
|---|---|---|---|
| ศูนย์กลาง ATC แบบดั้งเดิม | มีอำนาจที่ชัดเจนและขั้นตอนที่เป็นระบบ | ภาระงานของมนุษย์เป็นข้อจำกัดของความหนาแน่นของการจราจรที่สูงมาก | ในช่วงแรก ปริมาณการขนส่งทางอากาศด้วยเครื่องบิน (AAM) ต่ำ และการบูรณาการสนามบิน |
| ระบบ UTM/U-space แบบรวมศูนย์ | ความสามารถในการขยายขนาดทางดิจิทัลและการประสานงานอัตโนมัติ | ขึ้นอยู่กับความสามารถในการทำงานร่วมกัน คุณภาพของข้อมูล และความปลอดภัยทางไซเบอร์ | เครือข่าย UAS ระดับต่ำปริมาณมากและเครือข่าย BVLOS |
| ทางเดินคงที่ | การกำหนดเส้นทางที่คาดการณ์ได้และการควบคุมขั้นตอนที่ง่ายขึ้น | อาจทำให้เกิดความแออัดและลดความยืดหยุ่นลงได้ | เส้นทางซ้ำๆ และพื้นที่เมืองที่จำกัด |
| พื้นที่ความร่วมมือแบบไดนามิก | การกำหนดเส้นทางที่ยืดหยุ่นและศักยภาพในการใช้งานสูง | จำเป็นต้องใช้ระบบอัตโนมัติที่พัฒนาเต็มที่และกฎการปฏิบัติงานร่วมกัน | เครือข่ายความหนาแน่นสูงขั้นสูง |
| ไฮบริดแบบหลายชั้น | เลือกใช้เครื่องมือที่แตกต่างกันให้เหมาะสมกับปัญหาในน่านฟ้าที่แตกต่างกัน | การกำกับดูแลและอินเทอร์เฟซที่ซับซ้อนยิ่งขึ้น | ระบบมหานครขนาดใหญ่ที่มีการจราจรหลากหลายรูปแบบ |
เมืองไม่ควรตัดสินระบบการจัดการจราจรโดยพิจารณาจากจำนวนเที่ยวบินที่แสดงพร้อมกันบนแผนที่เพียงอย่างเดียว ความจุจะมีประโยชน์ก็ต่อเมื่อความปลอดภัยและคุณภาพการบริการอยู่ในระดับที่ยอมรับได้
ไม่มีเกณฑ์มาตรฐานสากลสำหรับมาตรการเหล่านี้ ประสิทธิภาพที่ยอมรับได้ขึ้นอยู่กับประเภทการใช้งาน ขีดความสามารถของอากาศยาน การสัมผัสกับประชากร การจำแนกประเภทของน่านฟ้า และกรณีศึกษาด้านความปลอดภัยที่ได้รับการอนุมัติจากหน่วยงานกำกับดูแล การเปรียบเทียบที่มีประโยชน์คือประสิทธิภาพของแต่ละสถาปัตยกรรมภายใต้สถานการณ์จำลองเดียวกัน
การจัดการจราจรในเขตเมืองพึ่งพาข้อมูลดิจิทัลเป็นอย่างมาก เช่น ข้อมูลระบุตัวตนของเครื่องบิน ตำแหน่ง จุดประสงค์ในการบิน ข้อจำกัดของน่านฟ้า สภาพอากาศ สถานะของลานจอดเฮลิคอปเตอร์ และบางครั้งก็รวมถึงสภาพของยานพาหนะด้วย หากข้อมูลเหล่านั้นล่าช้า เสียหาย ถูกปลอมแปลง หรือไม่สามารถใช้งานได้ ผลที่ตามมาอาจส่งผลกระทบต่อความปลอดภัยในการบินได้
สถาปัตยกรรมแบบรวมศูนย์ช่วยลดความซับซ้อนของการควบคุมความปลอดภัยบางอย่าง เนื่องจากอาจมีอินเทอร์เฟซน้อยลง แต่ก็สร้างจุดอ่อนที่อาจทำให้ระบบล้มเหลวได้ง่าย สถาปัตยกรรมแบบกระจายศูนย์สามารถปรับปรุงความซ้ำซ้อนได้ แต่จะเพิ่มจำนวนความสัมพันธ์ที่ต้องอาศัยความไว้วางใจ การแลกเปลี่ยนไม่ได้ขึ้นอยู่กับว่า “รวมศูนย์ปลอดภัยกว่า” หรือ “กระจายศูนย์ยืดหยุ่นกว่า” เพียงอย่างเดียว แต่ขึ้นอยู่กับการตรวจสอบสิทธิ์ การแบ่งส่วน ความซ้ำซ้อน การตรวจสอบ การตอบสนองต่อเหตุการณ์ และความปลอดภัยในการที่ระบบจะทำงานได้แม้ในกรณีที่ระบบทำงานผิดปกติ
แต่ละภูมิภาคกำลังพัฒนากรอบการจัดการจราจรทางอากาศด้วยความเร็วที่แตกต่างกัน ยุโรปมีโครงสร้างกฎระเบียบเกี่ยวกับพื้นที่ U-space ที่ชัดเจน สหรัฐอเมริกากำลังพัฒนา UTM ผ่านทาง FAA, NASA, อุตสาหกรรม, หน่วยงานมาตรฐาน และการอนุมัติการปฏิบัติงาน ส่วนประเทศอื่นๆ กำลังนำกฎและบริการต่างๆ มาปรับใช้ในรูปแบบที่ตนเองกำหนด
แนวทางการจัดการจราจรทางอากาศไร้คนขับ (UTM)ของ ICAO เน้นย้ำถึงความจำเป็นในการกำหนดขอบเขตและความสอดคล้องกัน เพื่อให้ระบบการจราจรทางอากาศไร้คนขับสามารถทำงานร่วมกับการจัดการจราจรทางอากาศที่มีอยู่ได้โดยไม่กระทบต่อความปลอดภัยหรือประสิทธิภาพ ซึ่งมีความสำคัญมากขึ้นเรื่อยๆ สำหรับการปฏิบัติงานข้ามพรมแดน ผู้ผลิตระหว่างประเทศ และผู้ให้บริการที่ไม่ต้องการสร้างระบบเทคโนโลยีใหม่สำหรับทุกเมือง
ไม่มีรูปแบบสถาปัตยกรรมควบคุมการจราจรทางอากาศในเขตเมืองที่ดีที่สุดเพียงรูปแบบเดียวสำหรับทุกขั้นตอนของการพัฒนา
ท้องฟ้าในเมืองในอนาคตอาจจะไม่ได้รับการจัดการเหมือนกับสนามบินที่พลุกพล่านที่สุดในปัจจุบันที่ขยายขนาดขึ้นหลายพันเท่า และก็ไม่น่าจะกลายเป็นฝูงบินไร้ระเบียบที่เครื่องบินแต่ละลำตัดสินใจเองว่าจะไปที่ไหน หลักฐานจาก FAA, EASA, NASA, DOT และ ICAO ชี้ไปในทิศทางของการประสานงานอัตโนมัติที่เพิ่มมากขึ้นภายในระบบการบินที่มีการควบคุม
การควบคุมการจราจรทางอากาศแบบดั้งเดิมยังคงมีคุณค่าในด้านอำนาจ การบูรณาการน่านฟ้าควบคุม และสถานการณ์ผิดปกติ ระบบจัดการจราจรทางอากาศแบบ UTM และ U-space สามารถรองรับการประสานงานดิจิทัลปริมาณมากได้ เส้นทางบินสามารถลดความซับซ้อนของสถานที่ที่ยากลำบากได้ สภาพแวดล้อมการปฏิบัติงานแบบร่วมมือกันสามารถให้ความยืดหยุ่นเมื่อผู้เข้าร่วมปฏิบัติตามมาตรฐานประสิทธิภาพร่วมกัน ระบบอัตโนมัติของท่าเทียบเรือแนวตั้งสามารถป้องกันไม่ให้ความจุภาคพื้นดินกลายเป็นแหล่งที่มาของความแออัดในอากาศที่ซ่อนอยู่ได้
การเลือกที่เหมาะสมนั้นขึ้นอยู่กับความหนาแน่นของการจราจร ประเภทของอากาศยาน น่านฟ้าในพื้นที่ โครงสร้างพื้นฐานที่มีอยู่ ความพร้อมของกฎระเบียบ และผลที่ตามมาหากเกิดความล้มเหลว ดังนั้น ระบบที่ปลอดภัยจึงไม่ใช่ระบบที่มีระบบอัตโนมัติมากที่สุดหรือมีการควบคุมจากส่วนกลางมากที่สุด แต่เป็นระบบที่มอบหมายงานแต่ละอย่างให้กับชั้นที่เหมาะสมที่สุดในการปฏิบัติงานนั้น พิสูจน์ได้ว่าชั้นเหล่านั้นทำงานร่วมกันได้ และรักษาพฤติกรรมสำรองที่ปลอดภัยเมื่อเทคโนโลยีหรือการสื่อสารไม่ทำงานตามที่วางแผนไว้
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
เปรียบเทียบพฤติกรรมการจัดการเอกสาร สเปรดชีต และเค้าโครงใน ONLYOFFICE Docs และแอปพลิเคชันเว็บ Microsoft 365 จากนั้นใช้การทดสอบอย่างรวดเร็วเพื่อเลือกโปรแกรมแก้ไขที่ปลอดภัยกว่าสำหรับไฟล์ของคุณ
ตรวจสอบความผิดพลาดของสูตรว่าเกิดจากไวยากรณ์ ตัวคั่นภูมิภาค การคำนวณซ้ำ ระบบวันที่ หรือฟังก์ชันที่ไม่รองรับ จากนั้นตรวจสอบสมุดงานอีกครั้งก่อนที่จะแชร์
ดูว่าข้อมูลเวอร์ชันล่าสุดสามารถพิสูจน์อะไรได้บ้าง และพิสูจน์อะไรไม่ได้บ้าง จากนั้นเปรียบเทียบชุดโปรแกรมสำนักงานทั้งสองชุดบนไฟล์และคอมพิวเตอร์เครื่องเดียวกัน
เปรียบเทียบการจับคู่ที่ตรงกันทุกประการ การค้นหาด้านซ้าย การจัดการค่าที่หายไป และการรองรับเวอร์ชัน เพื่อให้คุณสามารถเลือกสูตร Calc ที่เชื่อถือได้
เรียนรู้วิธีที่รูปแบบหน้ากระดาษของ Writer และลิงก์ส่วนต่างๆ ใน Word ส่งผลต่อหน้าปก เลขโรมัน และการเริ่มต้นหมายเลขใหม่เมื่อคุณย้ายเอกสาร
เปรียบเทียบ Pardus Software Center กับคำสั่ง APT เพื่อค้นหา ติดตั้ง ลบ และอัปเดตแพ็กเกจโดยใช้วิธีที่เหมาะสมกับงานของคุณ
ดูว่าข้อกำหนดด้าน RAM ที่ Pardus เผยแพร่นั้นหมายความว่าอย่างไร จากนั้นเปรียบเทียบ XFCE และ GNOME บนพีซีเครื่องเดียวกัน โดยใช้ค่า MemAvailable ที่สามารถวัดซ้ำได้
ดูว่า HamoniKR 8.0 เหมาะกับแผนเดสก์ท็อปสำหรับธุรกิจอย่างไร รองรับฟีเจอร์ใดบ้างที่เน้นตลาดเกาหลี และควรตรวจสอบอะไรบ้างก่อนการเปิดตัวในวงกว้าง
ทำความเข้าใจว่าการตรวจสอบการบูตและการป้องกันขณะทำงานของ Gooroom ทำงานร่วมกันอย่างไร ความหมายของ "แซนด์บ็อกซ์" และการตั้งค่าใดที่คุณควรตรวจสอบบนอุปกรณ์ของคุณ






