สิ่งสำคัญที่สุดที่ควรรู้เกี่ยวกับปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) คือ มันไม่ใช่เพียงแค่แบบจำลอง AI ที่ถูกวางไว้ภายในหุ่นยนต์ แต่ มันเป็นระบบที่สมบูรณ์ซึ่งต้องเชื่อมโยงการรับรู้ การให้เหตุผล การควบคุมการเคลื่อนไหว การป้อนกลับ ความปลอดภัย และการกู้คืนอย่างรวดเร็วเพียงพอที่จะทำงานได้ในโลกแห่งความเป็นจริง นั่นคือเหตุผลที่ปัญญาประดิษฐ์แบบฝังตัวเริ่มมีประโยชน์ในงานที่จำกัด สามารถวัดผลได้ ทำซ้ำได้มากพอที่จะใช้ระบบอัตโนมัติ แต่ก็มีความแปรปรวนมากพอที่การเขียนโปรแกรมแบบตายตัวแบบดั้งเดิมจะกลายเป็นเรื่องที่สิ้นเปลืองหรือเปราะบาง
การเปลี่ยนแปลงครั้งสำคัญในปี 2026 คือโมเดลหุ่นยนต์ชั้นนำกำลังขยายตัวออกไปนอกเหนือจากการสาธิตการหยิบและวางบนโต๊ะ ในเดือนกรกฎาคม 2026 Google DeepMind ได้เปิดตัว Gemini Robotics 2 ซึ่งมาพร้อมกับการควบคุมหุ่นยนต์ฮิวมานอยด์ทั้งตัว การทำงานร่วมกันของหุ่นยนต์หลายตัว และโมเดลบนอุปกรณ์ที่ออกแบบมาเพื่อปรับให้เข้ากับรูปร่างของหุ่นยนต์แบบใหม่ๆ NVIDIA ก็ได้เดินตามทิศทางเดียวกันด้วย Isaac GR00T 1.7 ซึ่งเป็นโมเดลแบบเปิดที่ผสานรวมการมองเห็น ภาษา และการกระทำ เข้ากับเวิร์กโฟลว์การพัฒนาที่ครอบคลุมการเก็บรวบรวมข้อมูล การจำลอง การฝึกอบรมหลังการใช้งาน การประเมินผล และการใช้งานจริง สิ่งเหล่านี้เป็นความก้าวหน้าที่มีความหมาย แต่ไม่ได้หมายความว่าหุ่นยนต์อเนกประสงค์จะมีความน่าเชื่อถือในทุกโรงงาน คลังสินค้า หรือบ้านเรือนแล้ว
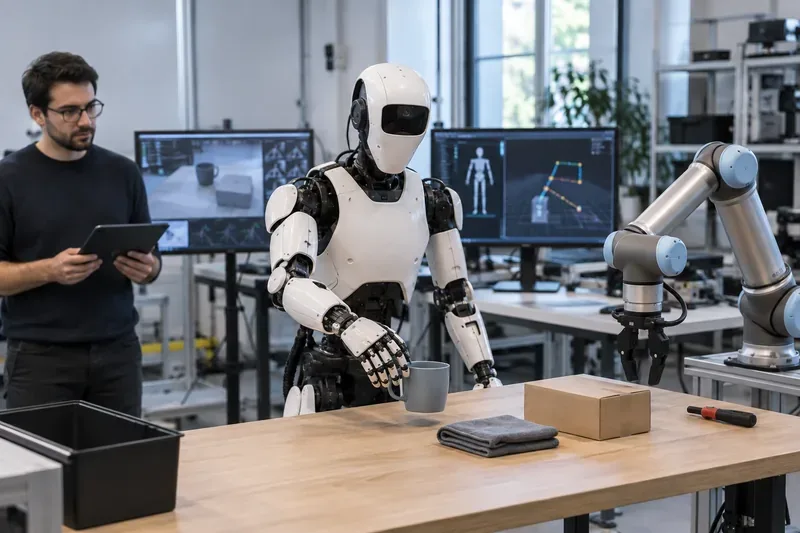
หุ่นยนต์ฮิวมานอยด์ปฏิบัติงานควบคุมการเคลื่อนไหวทางกายภาพ ในขณะที่วิศวกรคอยตรวจสอบระบบ ปัญญาประดิษฐ์แบบมีตัวตน (Embodied AI) ต้องเชื่อมโยงการรับรู้ทางสายตา การให้เหตุผลเกี่ยวกับงาน การควบคุมการเคลื่อนไหว และการตอบสนองแบบเรียลไทม์ แทนที่จะหยุดอยู่แค่การคาดการณ์ด้วยซอฟต์แวร์
ในทางปฏิบัติแล้ว ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) คืออะไร?
ปัญญาประดิษฐ์แบบมีตัวตน (Embodied AI) คือปัญญาประดิษฐ์ที่รับข้อมูลจากสภาพแวดล้อมทางกายภาพ และใช้ร่างกายทางกายภาพในการกระทำต่อสภาพแวดล้อมนั้น ร่างกายดังกล่าวอาจเป็นหุ่นยนต์ฮิวมานอยด์ หุ่นยนต์แขนกลเคลื่อนที่ได้ แขนกลอุตสาหกรรม สัตว์สี่ขา โดรน หรือเครื่องจักรแบบอัตโนมัติอื่นๆ คุณลักษณะเด่นคือระบบแบบวงปิด:
การรับรู้: กล้อง เซ็นเซอร์วัดความลึก เซ็นเซอร์สัมผัส ตัวเข้ารหัสข้อต่อ ไมโครโฟน เซ็นเซอร์วัดแรง หรืออินพุตอื่นๆ อธิบายโลกและสถานะของหุ่นยนต์ทำความเข้าใจและวางแผน: ซอฟต์แวร์จะตีความฉาก คำสั่ง ข้อจำกัด และลำดับการกระทำที่จำเป็นการทำงาน: นโยบายควบคุมจะแปลงแผนให้เป็นคำสั่งการเคลื่อนไหวสังเกตผลลัพธ์: หุ่นยนต์จะตรวจสอบว่าวัตถุเคลื่อนที่หรือไม่ ลิ้นชักเปิดออกหรือไม่ ชิ้นส่วนถูกใส่เข้าไปหรือไม่ หรือภารกิจล้มเหลวกู้คืนหรือดำเนินการต่อ: ระบบจะปรับเปลี่ยนแทนที่จะเล่นการเคลื่อนไหวเดิมซ้ำโดยไม่คิดไตร่ตรอง
ขั้นตอนสุดท้ายนี้เองที่ทำให้ AI ที่มีร่างกายแตกต่างจากแชทบอทธรรมดาหรือสคริปต์การทำงานอัตโนมัติแบบตายตัวมากที่สุด ในซอฟต์แวร์ คำตอบที่ผิดอาจสร้างความไม่สะดวก แต่ในโลกแห่งความเป็นจริง การเคลื่อนไหวที่ผิดพลาดอาจทำให้ชิ้นส่วนตกหล่น อุปกรณ์เสียหาย สายการผลิตติดขัด หรือก่อให้เกิดอันตรายต่อความปลอดภัย ดังนั้น ปัญญาประดิษฐ์เชิงกายภาพจึงต้องการทั้งการให้เหตุผลของ AI ที่กว้างขึ้นและวิศวกรรมหุ่นยนต์แบบดั้งเดิม
เหตุใดปัญญาประดิษฐ์แบบมีร่างกายจึงก้าวหน้าอย่างรวดเร็วในขณะนี้?
เทคโนโลยีหลายอย่างที่พัฒนาแยกจากกันกำลังเริ่มทำงานร่วมกัน โมเดลหลายรูปแบบขนาดใหญ่มีความสามารถในการเข้าใจภาษาและภาพได้ดีขึ้น การเรียนรู้ของหุ่นยนต์ดีขึ้นในการเปลี่ยนการสาธิตให้เป็นการกระทำ การจำลองสามารถสร้างและประเมินข้อมูลการฝึกอบรมจำนวนมากได้ โปรเซสเซอร์ในตัวที่เร็วขึ้นช่วยลดความหน่วงในการควบคุม กล้อง เซ็นเซอร์สัมผัส แอคชูเอเตอร์ และแบตเตอรี่ที่ดีขึ้นช่วยปรับปรุงสิ่งที่ฮาร์ดแวร์สามารถรับรู้และดำเนินการทางกายภาพได้
หนึ่งในแนวโน้มทางเทคนิคที่ชัดเจนที่สุดคือการเกิดขึ้นของโมเดลการมองเห็น-ภาษา-การกระทำ หรือ ที่เรียกย่อว่าโมเดล VLA แทนที่จะสร้างเฉพาะข้อความ โมเดล VLA จะรับข้อมูลภาพ คำสั่งภาษา และสถานะของหุ่นยนต์ จากนั้นจึงสร้างการกระทำหรือการแสดงการกระทำ Google DeepMind อธิบายว่า Gemini Robotics 2 เป็น VLA ที่แปลงภาพและภาษาเป็นการควบคุมการเคลื่อนไหว และสามารถควบคุมหุ่นยนต์ฮิวมานอยด์เต็มรูปแบบ รวมถึงระบบหุ่นยนต์สองแขนได้ รุ่นปัจจุบันของ DeepMind ยังแยกการให้เหตุผลระดับสูงออกจากการกระทำระดับต่ำ ซึ่งช่วยให้เลเยอร์การให้เหตุผลสามารถวางแผนงานหลายขั้นตอน ในขณะที่โมเดลการกระทำจัดการการดำเนินการ ดูประกาศอย่างเป็นทางการของ Gemini Robotics 2 ได้ที่ นี่
NVIDIA กำลังแก้ปัญหาเดียวกันนี้โดยใช้แนวคิดการพัฒนาซอฟต์แวร์ เวิร์กโฟลว์ Isaac GR00T ที่เปิดตัวในเดือนกรกฎาคม 2026 เชื่อมโยงการจำลอง ข้อมูลการควบคุมระยะไกล การฝึกอบรมหลังการใช้งาน การประเมินนโยบาย และการใช้งานจริง NVIDIA กล่าวว่า GR00T 1.7 เปิดตัวภายใต้ Apache 2.0 และสามารถส่งออกผ่าน ONNX และ TensorRT ทำให้มีความเกี่ยวข้องกับทีมที่ต้องการปรับแต่งและใช้งาน VLA แทนที่จะใช้เฉพาะโมเดลแบบปิดเท่านั้น ดูภาพรวมการพัฒนา GR00T 1.7 อย่างเป็นทางการ ของ NVIDIA ได้ที่นี่
ความก้าวหน้าครั้งสำคัญที่แท้จริงไม่ใช่ “หุ่นยนต์ที่ฉลาดขึ้น” แต่เป็นการลดการเขียนโปรแกรมเฉพาะงานลงต่างหาก
ระบบอัตโนมัติทางอุตสาหกรรมแบบดั้งเดิมทำงานได้ดีเยี่ยมเมื่อทุกอย่างอยู่ภายใต้การควบคุม แขนหุ่นยนต์ที่เชื่อมรอยต่อเดียวกันบนชิ้นงานเดียวกันนั้น สามารถทำได้อย่างรวดเร็ว แม่นยำ และเชื่อถือได้ แต่การเขียนโปรแกรมแบบดั้งเดิมจะยากขึ้นเมื่อชิ้นส่วนมาถึงในตำแหน่งที่แตกต่างกัน ผลิตภัณฑ์มีหลากหลายรูปแบบ คำสั่งเป็นแบบเชิงความหมายมากกว่าเชิงเรขาคณิต หรือหุ่นยนต์ต้องทำงานในพื้นที่ที่ออกแบบมาสำหรับคน
ปัญญาประดิษฐ์แบบมีตัวตน (Embodied AI) มีคุณค่าเมื่อสามารถทดแทนกระบวนการออกแบบด้วยมือบางส่วนด้วยการรับรู้ที่เรียนรู้มาและพฤติกรรมที่ปรับตัวได้ ตัวอย่างเช่น แทนที่จะเขียนโปรแกรมพิกัดที่แน่นอนสำหรับทุกชิ้นในถังผสม ระบบสามารถระบุวัตถุที่ต้องการ ประเมินวิธีการหยิบจับ เคลื่อนย้าย และตรวจสอบผลลัพธ์ได้ แทนที่จะเขียนเครื่องสถานะแยกต่างหากสำหรับลิ้นชักและการกำหนดค่าเครื่องมือแต่ละแบบ โมเดลแบบมีตัวตนสามารถสรุปผลได้ในสถานการณ์ที่เกี่ยวข้องอื่นๆ
นั่นไม่ได้ หมายความว่าหุ่นยนต์แบบดั้งเดิมจะหายไป การควบคุมแรงระดับต่ำ การหลีกเลี่ยงการชน การจำกัดข้อต่อ การหยุดฉุกเฉิน ฟังก์ชันความปลอดภัยที่ได้รับการรับรอง และการวางแผนการเคลื่อนที่แบบกำหนดได้ยังคงมีความสำคัญ ระบบที่ใช้งานได้จริงที่สุดมักเป็นแบบไฮบริด: โมเดลที่เรียนรู้จะจัดการกับความคลุมเครือและการสรุปผล ในขณะที่ตัวควบคุมแบบดั้งเดิมจะบังคับใช้ข้อจำกัดทางกายภาพที่เข้มงวด
สถาปัตยกรรมแบบไหนเหมาะสมกับโครงการจริง?
เข้าใกล้
เหมาะสมที่สุด
ข้อได้เปรียบ
การแลกเปลี่ยนหลัก
ระบบอัตโนมัติแบบตั้งโปรแกรมแบบดั้งเดิม
งานที่มีโครงสร้างและทำซ้ำได้สูง
คาดการณ์ได้ รวดเร็ว ตรวจสอบได้ง่ายกว่า
การปรับตัวเมื่อผลิตภัณฑ์หรือสภาพแวดล้อมเปลี่ยนแปลงนั้นมีค่าใช้จ่ายสูง
ชุดระบบ AI และหุ่นยนต์แบบโมดูลาร์
งานที่ต้องการการรับรู้จาก AI แต่ต้องควบคุมอย่างเข้มงวด
ชิ้นส่วนต่างๆ สามารถทดสอบและเปลี่ยนได้โดยอิสระ
การบูรณาการและการแพร่กระจายข้อผิดพลาดระหว่างโมดูลอาจมีความซับซ้อน
นโยบาย VLA แบบครบวงจร
การจัดการตัวแปรและงานที่เกี่ยวข้องกับภาษาธรรมชาติ
สามารถสรุปผลได้ทั่วไปกับวัตถุและพฤติกรรมต่างๆ โดยไม่ต้องเขียนโปรแกรมอย่างชัดเจนมากนัก
ยากต่อการตีความ ตรวจสอบ และรับประกันภายใต้เงื่อนไขที่ไม่คุ้นเคย
ปัญญาประดิษฐ์แบบฝังตัวเชิงลำดับชั้น
งานที่ใช้เวลานานและมีหลายขั้นตอน
การคิดเชิงตรรกะระดับสูงสามารถวางแผนได้ ในขณะที่ตัวควบคุมความเร็วสูงจะดำเนินการในระดับท้องถิ่น
มีส่วนประกอบของระบบและอินเทอร์เฟซสำหรับจัดการความล้มเหลวมากขึ้น
แบบจำลองที่ฝังอยู่ในอุปกรณ์
แอปพลิเคชันที่ไวต่อความหน่วงแฝงหรือมีข้อจำกัดด้านการเชื่อมต่อ
พึ่งพาเครือข่ายน้อยลงและตอบสนองในพื้นที่ได้เร็วขึ้น
ข้อจำกัดด้านการประมวลผล หน่วยความจำ ความร้อน และพลังงาน เป็นตัวกำหนดขนาดของแบบจำลอง
ปัจจุบัน AI ที่ผสานร่างกายเข้ากับการใช้งานจริงมีประโยชน์ในด้านใดบ้าง?
1. การจัดการวัสดุและการผลิตแบบยืดหยุ่น
นี่เป็นหนึ่งในตัวเลือกที่เหมาะสมที่สุดในระยะสั้น เนื่องจากโรงงานและศูนย์กระจายสินค้ามีงานที่วัดผลได้อยู่แล้ว มีพื้นที่ปฏิบัติงานที่ควบคุมได้ มีวัตถุที่รู้จัก และมีตัวชี้วัดประสิทธิภาพการผลิตที่ชัดเจน หุ่นยนต์อาจต้องเคลื่อนย้ายลังสินค้า คัดแยกชิ้นส่วน บรรจุลงในอุปกรณ์ จัดเตรียมวัสดุ หรือจัดการกับผลิตภัณฑ์ที่มีความหลากหลายซึ่งเปลี่ยนแปลงบ่อยจนทำให้การใช้ระบบอัตโนมัติแบบตายตัวมีต้นทุนสูง
Boston Dynamics ระบุว่าหุ่นยนต์ Atlas รุ่นผลิตจริงเริ่มเข้าสู่กระบวนการผลิตในปี 2026 โดยมีกำหนดการใช้งานที่ Hyundai และ Google DeepMind บริษัทระบุว่าเป้าหมายเริ่มต้นคือการใช้งานในภาคอุตสาหกรรม โดยเริ่มจากแอปพลิเคชันด้านยานยนต์ ซึ่งมีความสำคัญเพราะเป็นการผลักดันหุ่นยนต์ฮิวมานอยด์ให้เข้าใกล้การใช้งานจริงมากขึ้น แต่ผู้ซื้อที่สนใจควรแยกแยะความแตกต่างระหว่างกำหนดการใช้งานกับความคุ้มค่าทางเศรษฐกิจที่พิสูจน์แล้วในการใช้งานหลายพันแห่ง ดูประกาศอย่างเป็นทางการของ Boston Dynamics Atlas ได้ ที่นี่
เหมาะสมหาก: งานนั้นมีคุณค่าทางกายภาพที่ทำซ้ำได้ มีความหลากหลายที่สมเหตุสมผล มีเซลล์การทำงานหรือเส้นทางที่ควบคุมได้ และมนุษย์สามารถเข้าแทรกแซงได้เมื่อหุ่นยนต์พบกรณีผิดปกติ
2. การตรวจสอบและการอ่านค่าจากเครื่องมือ
การให้เหตุผลเชิงกายภาพยังสามารถเพิ่มคุณค่าให้กับหุ่นยนต์ที่เก่งด้านการเคลื่อนที่และการรับรู้แล้วได้อีกด้วย แทนที่จะสั่งให้หุ่นยนต์เคลื่อนที่ถ่ายภาพเฉพาะจุดที่กำหนดไว้เท่านั้น ชั้นปัญญาประดิษฐ์ (AI) สามารถใช้เหตุผลเกี่ยวกับสิ่งที่เห็น ตัดสินใจว่าเครื่องมือใดมีความสำคัญ หรือเลือกเครื่องมือที่มีอยู่แล้วให้เหมาะสมได้
บริษัท Boston Dynamics ได้สาธิตการบูรณาการเชิงทดลองระหว่างหุ่นยนต์ Spot และ Gemini Robotics สำหรับการเลือกเครื่องมือและการปฏิบัติงาน โดยระบุอย่างชัดเจนว่างานนี้เป็นการทดลอง ไม่ใช่การใช้งานที่เสร็จสมบูรณ์แล้ว การแยกแยะดังกล่าวมีประโยชน์ เนื่องจากแบบจำลองพื้นฐานสามารถขยายขีดความสามารถของหุ่นยนต์ที่มีอยู่แล้วได้โดยไม่ต้องเปลี่ยนระบบนำทางและการควบคุมที่แข็งแกร่งซึ่งใช้งานได้อยู่แล้ว ดูการสาธิตทางเทคนิคอย่างเป็นทางการของ Boston Dynamics เกี่ยวกับหุ่นยนต์ Spot และ Gemini ได้ ที่นี่
เหมาะสำหรับ: คุณมีแพลตฟอร์มหุ่นยนต์ที่เชื่อถือได้อยู่แล้ว และต้องการให้ AI เพิ่มความสามารถในการตีความความหมาย การวางแผนงาน หรือการใช้งานเครื่องมือที่ยืดหยุ่น นอกเหนือจากความสามารถในการเคลื่อนที่และการรับรู้ที่ได้รับการพิสูจน์แล้ว
3. การหยิบ คัดแยก และจัดชุดสินค้าในคลังสินค้า
งานเหล่านี้ยากกว่าที่คิด เพราะบรรจุภัณฑ์เปลี่ยนแปลงไป วัตถุซ้อนทับกัน ช่องเก็บของรกขึ้น ฉลากหมุน และจุดจับยึดแตกต่างกัน ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) สามารถช่วยในการสรุปผลจากความหลากหลายเหล่านี้ได้ โดยเฉพาะอย่างยิ่งเมื่อหุ่นยนต์สามารถเรียนรู้จากตัวอย่างสาธิต แทนที่จะต้องเขียนโปรแกรมด้วยมือแยกต่างหากสำหรับสินค้าแต่ละรุ่น (SKU)
กลยุทธ์การใช้งานที่ได้ผลดีที่สุดมักจะเป็นการจำกัดขอบเขตเริ่มต้นให้แคบลง เริ่มจากกลุ่มวัตถุเพียงกลุ่มเดียว เวิร์กสเตชันเดียว การจัดการข้อผิดพลาดที่ชัดเจน และเกณฑ์ความสำเร็จที่วัดผลได้ การขยายจากรายการที่คาดการณ์ได้ 20 รายการไปเป็นรายการที่ไม่แน่นอน 20,000 รายการ ควรได้รับการพิจารณาว่าเป็นปัญหาทางวิศวกรรมใหม่ ไม่ใช่การเปลี่ยนแปลงการกำหนดค่าซอฟต์แวร์ธรรมดา
4. งานบ้านทั่วไป
หุ่นยนต์ในบ้านได้รับความสนใจอย่างมาก เพราะบ้านถูกสร้างขึ้นเพื่อรองรับร่างกายมนุษย์และประกอบไปด้วยวัตถุหลายพันชนิด นอกจากนี้ยังเป็นสภาพแวดล้อมที่ยากต่อการใช้งานมากที่สุดแห่งหนึ่ง แสงสว่างเปลี่ยนแปลงไป สิ่งของเคลื่อนย้าย สัตว์เลี้ยงและเด็กเข้ามาในพื้นที่ทำงาน วัตถุอ่อนนุ่มเสียรูปทรง ลิ้นชักแตกต่างกัน กระจกอาจแตก และงานที่ดูเหมือนง่ายอาจต้องใช้การประสานงานหลายสิบอย่าง
การประกาศเปิดตัว Helix 02 ของ Figure ในเดือนมกราคม 2026 ได้แสดงให้เห็นถึงการควบคุมหุ่นยนต์ฮิวมานอยด์แบบเต็มรูปแบบสำหรับการทำงานบ้านที่ใช้เวลาหลายนาที รวมถึงลำดับการล้างจานสี่นาที บริษัทอธิบายระบบนี้ว่าเป็นลำดับชั้นแบบรวมที่ผสมผสานการให้เหตุผลเชิงความหมาย การควบคุมการเคลื่อนไหวด้วยสายตา และการควบคุมร่างกายทั้งหมด การสาธิตเหล่านี้แสดงให้เห็นถึงความก้าวหน้าอย่างแท้จริงในด้านความเป็นอิสระในระยะยาว แต่เป็นการสาธิตของบริษัท ไม่ใช่หลักฐานว่าหุ่นยนต์บ้านที่ทำงานโดยไม่ต้องมีผู้ควบคุมพร้อมใช้งานสำหรับทุกครัวเรือนแล้ว โปรดดูประกาศทางเทคนิคอย่างเป็นทางการของFigure Helix 02
เหมาะสมในปัจจุบัน: งานวิจัย โครงการนำร่องที่มีการควบคุม และงานบ้านที่มีขอบเขตจำกัด ไม่เหมาะสมในปัจจุบัน: การดูแลผู้ป่วยหรือผู้สูงอายุโดยไม่มีผู้ดูแลซึ่งมีความสำคัญต่อความปลอดภัย การบำรุงรักษาบ้านตามอำเภอใจ หรือ งานที่หากเกิดความผิดพลาดเพียงเล็กน้อยก็อาจทำให้ผู้อื่นได้รับบาดเจ็บสาหัสได้
เหตุใดการจำลองและข้อมูลสังเคราะห์จึงมีความสำคัญมาก
หุ่นยนต์เรียนรู้ได้ช้าและมีค่าใช้จ่ายสูงกว่าแบบจำลองข้อความ เพราะการสาธิตทางกายภาพแต่ละครั้งใช้เวลา อุปกรณ์ พื้นที่ การบำรุงรักษา และแรงงานมนุษย์ ในขณะที่แบบจำลองภาษาสามารถฝึกฝนได้จากเอกสารที่มีอยู่หลายพันล้านฉบับ นโยบายการควบคุมอาจต้องการตัวอย่างทางกายภาพของการใช้แขนจับสัมผัสกับวัตถุในมุมต่างๆ ด้วยแรงเสียดทาน แสงสว่าง สิ่งกีดขวาง และสถานะของหุ่นยนต์ที่แตกต่างกัน
การจำลองช่วยสร้างสภาพแวดล้อมคู่ขนานที่ช่วยให้สามารถทดสอบรูปแบบต่างๆ ได้มากมายโดยไม่ทำให้ฮาร์ดแวร์เสียหาย ข้อมูลสังเคราะห์ยังช่วยให้แบบจำลองได้เผชิญกับสถานการณ์ที่เกิดขึ้นได้ยากในข้อมูลจริง ความท้าทายอยู่ที่ช่องว่างระหว่างการจำลองกับความเป็นจริง : โปรแกรมจำลองไม่สามารถจำลองแรงเสียดทาน การงอของสายเคเบิล การตอบสนองทางสัมผัส สิ่งผิดปกติจากกล้อง การคลายตัว แสง และพฤติกรรมของมนุษย์ได้อย่างสมบูรณ์แบบ
คำตอบที่ใช้ได้จริงไม่ใช่การเลือกระหว่างการจำลองหรือข้อมูลจริง แต่เป็นการผสมผสานทั้งสองอย่างเข้าด้วยกัน ใช้การจำลองเพื่อทดสอบขนาดและควบคุม ใช้ข้อมูลหุ่นยนต์จริงเพื่อยืนยันผลลัพธ์ จากนั้นประเมินผลบนฮาร์ดแวร์จริงภายใต้เงื่อนไขที่ไม่ได้จำลองไว้อย่างแม่นยำในการฝึกฝน
การเรียนรู้ข้ามกายอาจเปลี่ยนแปลงเศรษฐศาสตร์ของหุ่นยนต์
ส่วนหนึ่งที่ทำให้การพัฒนาหุ่นยนต์มีราคาแพงคือ ทักษะต่างๆ มักจะผูกติดอยู่กับร่างกายเฉพาะส่วน การฝึกจับยึดสำหรับแขนข้างหนึ่งอาจไม่สามารถนำไปใช้กับหุ่นยนต์ที่มีมือ ข้อต่อ เซ็นเซอร์ และระยะการเอื้อมถึงที่แตกต่างกันได้อย่างราบรื่น โมเดลพื้นฐานล่าสุดจึงพยายามลดการพึ่งพาในส่วนนี้ลงอย่างชัดเจน
Google DeepMind กล่าวว่า Gemini Robotics On-Device 2 สามารถปรับให้เข้ากับหุ่นยนต์แขนคู่แบบใหม่ๆ ได้โดยใช้ข้อมูลเพียงไม่กี่ชั่วโมง และโดยทั่วไปแล้วใช้ตัวอย่างไม่เกิน 200 ตัวอย่าง NVIDIA อธิบายว่า GR00T 1.7 ก็สามารถใช้งานได้กับหุ่นยนต์หลายรุ่นเช่นกัน หากความสามารถเหล่านี้ได้รับการพัฒนาอย่างต่อเนื่อง บริษัทต่างๆ อาจสามารถนำพฤติกรรมที่เรียนรู้มาใช้ซ้ำได้มากขึ้นในฮาร์ดแวร์รุ่นต่างๆ แทนที่จะสร้างระบบอัจฉริยะใหม่ทุกครั้งที่กลไกเปลี่ยนแปลง
อย่างไรก็ตาม สำหรับผู้ซื้อ ควรทดสอบความสามารถในการใช้งานข้ามแพลตฟอร์มกับ ฮาร์ดแวร์และงาน ของคุณ โมเดลที่สามารถถ่ายโอนระหว่างแพลตฟอร์มการวิจัยไม่ได้หมายความว่าจะรับประกันเวลาการทำงานที่ยอมรับได้หรือความน่าเชื่อถือในการใช้งานกับน้ำหนักบรรทุกมาก อุปกรณ์จับยึดที่ผิดปกติ โรงงานที่มีฝุ่นมาก หรือสภาพแวดล้อมการทำงานที่ได้รับการรับรองด้านความปลอดภัยเสมอไป
ปัญหาที่ยากที่สุดยังคงอยู่ที่ความน่าเชื่อถือในระยะยาว
การสาธิตหุ่นยนต์มักแสดงให้เห็นลำดับขั้นตอนที่ประสบความสำเร็จ แต่การนำไปใช้งานเชิงพาณิชย์นั้นขึ้นอยู่กับข้อยกเว้น เช่น ชิ้นส่วนวางกลับหัว กล่องถูกบีบอัด คนลืมเครื่องมือไว้ในพื้นที่ทำงาน พื้นผิวสะท้อนแสงทำให้การรับรู้สับสน ลิ้นชักติดขัด ตัวจับยึดลื่น แบตเตอรี่เหลือน้อย หรือเครือข่ายขาดหาย
ระบบอาจมีอัตราความสำเร็จเฉลี่ยสูง แต่ก็ยังอาจไม่คุ้มค่าหากต้องมีการช่วยเหลือจากมนุษย์บ่อยครั้ง ดังนั้นสำหรับโครงการอุตสาหกรรมหลายโครงการ ตัวชี้วัดที่สำคัญที่สุดจึงไม่ใช่คะแนนมาตรฐาน แต่เป็น:
จำนวนภารกิจที่สำเร็จต่อชั่วโมง
การแทรกแซงของมนุษย์ต่อกะการทำงาน;
เวลาเฉลี่ยระหว่างความล้มเหลวที่สามารถแก้ไขได้และความล้มเหลวที่ไม่สามารถแก้ไขได้
ความแปรปรวนของเวลาในการทำงานแต่ละรอบ;
อัตราการฟื้นตัวอัตโนมัติหลังจากจับไม่สำเร็จหรือเส้นทางถูกปิดกั้น
ประสิทธิภาพในการประมวลผลวัตถุที่ไม่เคยเห็นมาก่อนและรูปแบบที่เปลี่ยนแปลงไป
อุบัติเหตุเฉียดฉิวและการหยุดรถเพื่อความปลอดภัย;
ระยะเวลาการใช้งานของหุ่นยนต์และภาระในการบำรุงรักษา
การใช้พลังงานและค่าใช้จ่ายในการเปลี่ยนแบตเตอรี่
ต้นทุนรวมต่อหน่วยงานที่เสร็จสมบูรณ์
รายงานความคืบหน้าการผลิต Figure 03 ปี 2026 เป็นเครื่องเตือนใจที่มีประโยชน์ว่า AI ที่ฝังอยู่ในร่างกายนั้นเป็นปัญหาด้านฮาร์ดแวร์และการดำเนินงานมากพอๆ กับปัญหาด้านแบบจำลอง บริษัทรายงานว่าได้ขยายการผลิต Figure 03 และใช้เครื่องจักรขนาดใหญ่ขึ้นเพื่อค้นหาข้อผิดพลาดที่ไม่สามารถมองเห็นได้ในระดับที่เล็กกว่า ตัวเลขเหล่านั้นเป็นตัวเลขที่บริษัทรายงานและควรได้รับการประเมินตามนั้น แต่บทเรียนทางวิศวกรรมพื้นฐานนั้นสามารถนำไปใช้ได้ในวงกว้าง: ขนาดของกลุ่มเครื่องจักรจะเปิดเผยปัญหาด้านความน่าเชื่อถือที่การสาธิตในห้องปฏิบัติการที่สมบูรณ์แบบอาจไม่เคยเปิดเผย ดูรายงานความคืบหน้าการผลิต Figure 03 อย่างเป็นทางการ
ควรออกแบบระบบความปลอดภัยอย่างไร?
อย่าขอให้แบบจำลองพื้นฐานเป็นเพียงชั้นความปลอดภัยเดียว ระบบทางกายภาพต้องการการป้องกันหลายชั้น แบบจำลองที่เรียนรู้แล้วอาจตัดสินใจว่าควรดำเนินการใด แต่กลไกแยกต่างหากควรบังคับใช้ข้อจำกัดเกี่ยวกับความเร็ว แรงบิด แรงสัมผัส ขอบเขตพื้นที่ทำงาน ระยะห่างจากมนุษย์ สถานะแบตเตอรี่ และการหยุดฉุกเฉินเมื่อเหมาะสม
งานด้านหุ่นยนต์ของ Google DeepMind ในปัจจุบันได้อธิบายถึงแนวทางแบบหลายชั้นนี้ไว้อย่างชัดเจน โดยผสมผสานความปลอดภัยเชิงความหมายเข้ากับกลไกความปลอดภัยทางกายภาพแบบดั้งเดิม หลักการสำคัญสำหรับผู้ใช้งานคือความเป็นอิสระทางสถาปัตยกรรม: หาก AI ระดับสูงตีความคำสั่งผิดพลาด ระบบป้องกันระดับล่างควรยังคงป้องกันไม่ให้การเคลื่อนไหวที่ไม่ปลอดภัยเกินขีดจำกัดที่กำหนดไว้
สำหรับการใช้งานใกล้กับผู้คน การตรวจสอบความปลอดภัยควรครอบคลุมถึงพฤติกรรมที่ผิดปกติ คำแนะนำที่ไม่ชัดเจน วัตถุตกหล่น เซ็นเซอร์ทำงานผิดพลาด การสื่อสารขาดหาย การเข้าถึงโดยมนุษย์โดยไม่คาดคิด และการจับยึดที่ไม่สำเร็จ ไม่ใช่เพียงแค่ลำดับขั้นตอนการทำงานตามปกติเท่านั้น
AI ที่ผสานรวมเข้ากับร่างกายเหมาะสมกับโครงการของคุณหรือไม่?
ควรพิจารณาอย่างจริงจังหากข้อต่อไปนี้ส่วนใหญ่เป็นจริง:
งานดังกล่าวสร้างมูลค่าด้านแรงงาน สรีรศาสตร์ ความปลอดภัย หรือผลผลิตมากพอที่จะ justifies การใช้หุ่นยนต์
สภาพแวดล้อมมีความแปรปรวนมากจนการบำรุงรักษาระบบอัตโนมัติแบบตายตัวมีค่าใช้จ่ายสูง
สามารถกำหนดขอบเขตของงานได้ โดยระบุเงื่อนไขการเริ่มต้นและการสิ้นสุดที่ชัดเจน
ความล้มเหลวสามารถตรวจจับและแก้ไขได้
สามารถออกแบบพื้นที่ทำงานเพื่อลดความคลุมเครือที่ไม่จำเป็นได้
คุณสามารถรวบรวมข้อมูลการสาธิต ข้อมูลบันทึก หรือข้อมูลการจำลองที่เป็นตัวแทนได้
คุณสามารถวัดอัตราการแทรกแซงและต้นทุนได้ ไม่ใช่แค่ความสำเร็จของการสาธิตเท่านั้น
การควบคุมโดยนักบินภายใต้การดูแลของมนุษย์เป็นสิ่งที่ยอมรับได้ก่อนที่จะอนุญาตให้ขับขี่อัตโนมัติอย่างเต็มรูปแบบ
ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) ไม่เหมาะสมนักเมื่อภารกิจเกิดขึ้นเพียงบางครั้ง แต่ละกรณีแตกต่างกันอย่างสิ้นเชิง ความล้มเหลวมีผลกระทบรุนแรง สภาพแวดล้อมไม่สามารถควบคุมได้เลย หรือการประหยัดแรงงานที่คาดหวังมีน้อยเกินไปที่จะรองรับการบำรุงรักษาและการบูรณาการฮาร์ดแวร์
ทีมควรสร้างอะไรก่อนเป็นอันดับแรก?
เริ่มต้นด้วยเวิร์กโฟลว์ที่มีขอบเขตชัดเจน แทนที่จะใช้ “หุ่นยนต์อเนกประสงค์” กำหนดวัตถุ พื้นที่ทำงาน ความแปรผันที่คาดหวัง เป้าหมายเวลาในการทำงาน กฎความปลอดภัย และสิ่งที่ถือว่าเป็นความสำเร็จ สร้างพื้นฐานโดยใช้วิธีการที่ง่ายที่สุดและเชื่อถือได้ หากระบบอัตโนมัติแบบดั้งเดิมแก้ปัญหาได้ในราคาประหยัด ก็ให้ใช้ระบบนั้น หากความแปรผันเป็นสิ่งที่ทำให้พื้นฐานไม่มั่นคง ปัญญาประดิษฐ์แบบมีตัวตน (Embodied AI) จะเป็นตัวเลือกที่เหมาะสมกว่า
จากนั้นให้วัดประสิทธิภาพภายใต้การรบกวนที่ควบคุมได้ เช่น เคลื่อนย้ายวัตถุ เปลี่ยนแสงสว่าง เพิ่มสิ่งของรกเกะกะ สลับรุ่นผลิตภัณฑ์ ขัดจังหวะลำดับ หรือจงใจสร้างความล้มเหลวที่สามารถแก้ไขได้ ระบบที่ดีควรไม่เพียงแต่ประสบความสำเร็จเมื่อทุกอย่างสมบูรณ์แบบเท่านั้น แต่ควรทราบด้วยว่าเมื่อใดที่เกิดความไม่แน่นอน หยุดอย่างปลอดภัย ลองใหม่อย่างชาญฉลาด หรือขอความช่วยเหลือ
สะพานเชื่อมจากโค้ดสู่ความเป็นจริงนั้นสั้นลงเรื่อยๆ แต่ก็ยังไม่หายไป
ปัญญาประดิษฐ์แบบฝังตัว (Embodied AI) กำลังก้าวหน้าไปอย่างรวดเร็ว เนื่องจากแบบจำลองพื้นฐานเริ่มที่จะมอบสิ่งที่ระบบอัตโนมัติแบบดั้งเดิมขาดไป นั่นคือ ความเข้าใจเชิงความหมายในวงกว้าง และพฤติกรรมที่เรียนรู้แล้วสามารถนำกลับมาใช้ใหม่ได้ ระบบหุ่นยนต์รุ่นปี 2026 แสดงให้เห็นถึงการควบคุมร่างกายแบบเต็มรูปแบบมากขึ้น ลำดับการกระทำที่ยาวขึ้น การถ่ายโอนความรู้ระหว่างหุ่นยนต์ การอนุมานในระดับท้องถิ่น การฝึกอบรมที่ขับเคลื่อนด้วยการจำลอง และการบูรณาการกับฮาร์ดแวร์ที่มุ่งเน้นการผลิต
ข้อสรุปที่สำคัญไม่ใช่ว่าหุ่นยนต์ฮิวมานอยด์ได้กลายเป็นหุ่นยนต์ทำงานสารพัดประโยชน์อย่างกะทันหัน แต่คือต้นทุนในการสอนหุ่นยนต์ให้มีพฤติกรรมทางกายภาพใหม่ๆ อาจเริ่มลดลง เมื่อการรับรู้ การให้เหตุผล การควบคุม และการเรียนรู้สามารถนำกลับมาใช้ซ้ำได้ในงานและร่างกายต่างๆ หุ่นยนต์ก็จะปรับตัวได้มากขึ้น
สำหรับองค์กรที่กำลังตัดสินใจว่าจะลงทุนในตอนนี้หรือไม่ คำถามที่ดีที่สุดไม่ใช่ “โมเดลนี้ฉลาดแค่ไหน?” แต่เป็น “ระบบนี้สามารถทำงานเฉพาะด้านของเราได้อย่างปลอดภัย สม่ำเสมอ สามารถฟื้นตัวจากความล้มเหลวที่เราพบเห็นได้จริง และสร้างผลตอบแทนทางเศรษฐกิจที่ดีกว่าทางเลือกอื่นหรือไม่?” AI ที่ผสานรวมเข้ากับการใช้งานจริงจะกลายเป็นเทคโนโลยีที่แท้จริงเมื่อสามารถวัดผลได้ในภาคสนาม ไม่ใช่เพียงแค่แสดงให้เห็นในวิดีโอ
ข้อมูลเกี่ยวกับการประกาศผลิตภัณฑ์ ความพร้อมจำหน่ายของรุ่น และข้อมูลการใช้งานในบทความนี้ ได้รับการตรวจสอบเมื่อวันที่ 12 กันยายน 2569 ความสามารถของหุ่นยนต์กำลังพัฒนาอย่างรวดเร็ว และการสาธิตของผู้จำหน่ายไม่ได้รับประกันประสิทธิภาพในสภาพแวดล้อมที่แตกต่างออกไป โปรดตรวจสอบเอกสารรุ่นปัจจุบัน ข้อมูลจำเพาะของฮาร์ดแวร์ ข้อกำหนดด้านความปลอดภัย และความพร้อมจำหน่ายในเชิงพาณิชย์ก่อนการใช้งานจริง