Collabora Online เทียบกับ ONLYOFFICE: วัดค่า RAM และความหน่วงในการตัดต่อ
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
คำตอบโดยย่อคือปัญญาประดิษฐ์แบบมีกายภาพ (Embodied AI) กำลังกลายเป็นขอบเขตสำคัญต่อไป เพราะมันขยายขอบเขตของปัญญาประดิษฐ์พื้นฐานไปไกลกว่าการสร้างคำ ภาพ หรือรหัส และเข้าสู่กระบวนการปิดของการรับรู้ การให้เหตุผล การกระทำ และการเรียนรู้จากผลลัพธ์ทางกายภาพแบบจำลองภาษาขนาดใหญ่ยังคงมีความสำคัญภายในวงจรนั้น แต่หุ่นยนต์หรือเครื่องจักรไร้คนขับยังต้องการความเข้าใจเชิงพื้นที่ การควบคุมแบบเรียลไทม์ หน่วยความจำ เซ็นเซอร์ ตัวกระตุ้น ระบบความปลอดภัย และข้อมูลโลกทางกายภาพที่เพียงพอเพื่อเปลี่ยนแผนการที่มีประโยชน์ให้เป็นการเคลื่อนไหวที่เชื่อถือได้
ความแตกต่างนั้นสำคัญมาก แบบจำลองทางภาษาอาจอธิบายวิธีการหยิบแก้วที่แตกง่ายได้ แต่ระบบที่มีร่างกายจะต้องค้นหาแก้ว ประเมินตำแหน่งและทิศทาง เลือกวิธีการจับที่ปลอดภัย เคลื่อนไหวโดยไม่ชนกับวัตถุรอบข้าง ควบคุมแรง สังเกตหากแก้วลื่น และแก้ไขสถานการณ์ก่อนที่สิ่งใดจะแตก ความฉลาดจึงไม่ได้ถูกตัดสินเพียงแค่ว่าคำตอบฟังดูถูกต้องหรือไม่ แต่ถูกตัดสินจากสิ่งที่เกิดขึ้นจริง
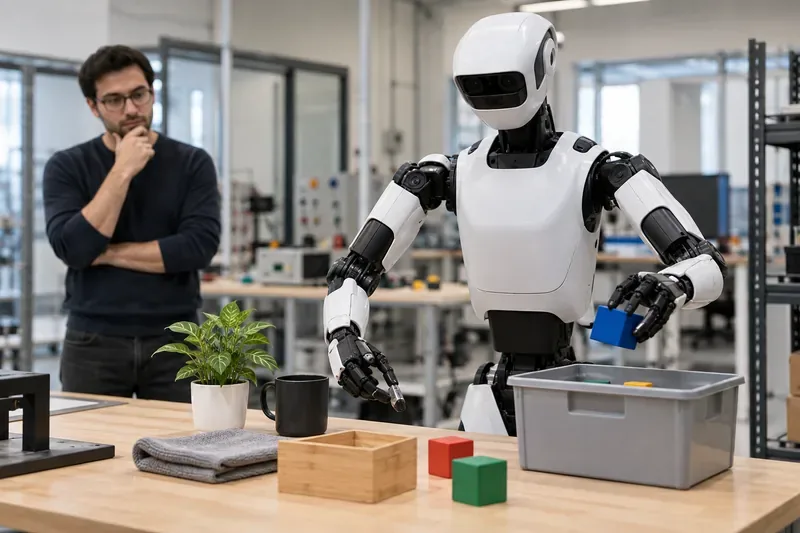
ระบบ AI ที่มีร่างกายในรูปแบบสมัยใหม่มักสร้างขึ้นบนพื้นฐานแนวคิดโมเดลเดียวกันกับที่ทำให้ LLM มีประสิทธิภาพสูง ได้แก่ การฝึกฝนเบื้องต้นอย่างกว้างขวาง อินพุตหลายรูปแบบ การเรียนรู้แบบถ่ายโอน และการปฏิบัติตามคำสั่ง ความแตกต่างอยู่ที่ผลลัพธ์ แทนที่จะหยุดอยู่ที่โทเค็นข้อความ โมเดลที่มีร่างกายอาจสร้างการกระทำของหุ่นยนต์ วิถีการเคลื่อนที่ จุดหมายปลายทาง ท่าทางการจับ หรือคำสั่งสำหรับตัวควบคุมระดับล่างได้
สถาปัตยกรรมที่สำคัญอย่างหนึ่งคือแบบจำลองวิสัยทัศน์-ภาษา-การกระทำหรือ VLA VLA ผสมผสานการสังเกตการณ์ทางสายตาและคำสั่งทางภาษาเข้ากับนโยบายการกระทำ เพื่อให้เครื่องจักรสามารถแปลงสิ่งที่เห็นและสิ่งที่บุคคลร้องขอไปเป็นพฤติกรรมทางกายภาพได้งานวิจัย RT-2รุ่นก่อนๆ ของ Google DeepMind ได้แสดงให้เห็นถึงแนวคิดนี้โดยการปรับใช้แบบจำลองวิสัยทัศน์-ภาษาเพื่อทำนายการกระทำของหุ่นยนต์ ระบบรุ่นใหม่ๆ ได้ผลักดันแนวคิดนี้ไปสู่ภารกิจที่ยาวนานขึ้น การเคลื่อนไหวทั้งร่างกาย การอนุมานในระดับท้องถิ่น และการถ่ายโอนข้ามหุ่นยนต์
| ความสามารถ | ตัวแทน LLM ทั่วไป หรือตัวแทนดิจิทัล | ระบบ AI ที่มีตัวตน | เหตุใดความแตกต่างจึงมีความสำคัญ |
|---|---|---|---|
| อินพุต | ข้อความ รูปภาพ เสียง ไฟล์ สถานะซอฟต์แวร์ | ข้อมูลนำเข้าเหล่านั้น บวกกับกล้อง เซ็นเซอร์วัดความลึก แรง การรับรู้ตำแหน่ง และเซ็นเซอร์อื่นๆ | ระบบต้องประเมินว่าอะไรกำลังเกิดขึ้นจริงในขณะนี้ |
| ผลลัพธ์ | ข้อความ, โค้ด, การเรียกใช้ API, การกระทำทางดิจิทัล | คำสั่งการเคลื่อนไหว, วิถีการเคลื่อนที่, การจับยึด, การนำทาง, การใช้เครื่องมือ | ข้อผิดพลาดอาจส่งผลให้เกิดความเสียหายทางกายภาพและผลกระทบด้านความปลอดภัย |
| ข้อเสนอแนะ | โดยทั่วไปจะเป็นระบบดิจิทัลและแยกส่วน | ต่อเนื่องและวงปิด | เครื่องจักรต้องตรวจจับการลื่นไถล สิ่งกีดขวาง การสัมผัส และความคืบหน้าของงาน |
| การกำหนดเวลา | เวลาไม่กี่วินาทีอาจเป็นที่ยอมรับได้สำหรับงานหลายอย่าง | วงจรควบคุมบางวงจรต้องการการตอบสนองที่รวดเร็วกว่ามาก | ความหน่วงสามารถส่งผลกระทบโดยตรงต่อความเสถียรและความคล่องแคล่ว |
| การประเมิน | คุณภาพคำตอบ, การทำงานให้เสร็จสมบูรณ์, ตัวชี้วัดฝั่งซอฟต์แวร์ | อัตราความสำเร็จ ความปลอดภัย ความแม่นยำ การฟื้นตัว เวลาในการทำงาน การสึกหรอ และพลังงาน | แผนการที่ดูสมเหตุสมผลนั้นไม่เพียงพอ หากหุ่นยนต์ไม่สามารถดำเนินการตามแผนได้อย่างน่าเชื่อถือ |
ในอดีต หุ่นยนต์ต้องพึ่งพาระบบที่มีการออกแบบทางวิศวกรรมขั้นสูงและเฉพาะเจาะจงกับงาน ซึ่งใช้งานได้ดีมากในสายการผลิตแบบคงที่ แต่จะสิ้นเปลืองค่าใช้จ่ายเมื่อวัตถุ คำสั่ง รูปแบบ หรือขั้นตอนการทำงานเปลี่ยนแปลงบ่อยครั้ง โมเดลพื้นฐานนำเสนอแนวทางที่แตกต่างออกไป: เรียนรู้การแสดงผลแบบกว้างๆ เพียงครั้งเดียว จากนั้นปรับให้เข้ากับงานต่างๆ มากมาย
แนวโน้มการวิจัยนี้ปรากฏให้เห็นในความพยายามอิสระหลายๆ อย่างนโยบายทั่วไป π0 ของ Physical Intelligence ที่ตีพิมพ์ในปี 2024 ผสมผสานโมเดลภาพและภาษาที่ได้รับการฝึกฝนล่วงหน้าเข้ากับข้อมูลหุ่นยนต์และการสร้างการกระทำอย่างต่อเนื่อง ทีมงานรายงานว่าได้ฝึกฝนกับหุ่นยนต์แปดรูปแบบและสร้างคำสั่งการเคลื่อนไหวด้วยความถี่สูงถึง 50 เฮิรตซ์สำหรับการควบคุมที่คล่องแคล่ว ประเด็นสำคัญไม่ใช่ว่าโมเดลเดียวได้แก้ปัญหาหุ่นยนต์ทั่วไปได้แล้ว เพราะยังไม่เป็นเช่นนั้น ประเด็นคือความรู้เชิงความหมายที่เรียนรู้จากข้อมูลภาพและภาษาที่กว้างขวางสามารถเชื่อมโยงกับนโยบายการกระทำได้แล้ว แทนที่จะต้องสร้างใหม่ทั้งหมดสำหรับทุกทักษะ
ปัญญาประดิษฐ์แบบมีตัวตน (Embodied AI) ประสบปัญหาด้านข้อมูลที่ระบบจัดการระดับล่าง (LLM) ไม่ได้เผชิญในลักษณะเดียวกัน เว็บสาธารณะมีข้อความและรูปภาพจำนวนมหาศาล แต่ไม่มีตัวอย่างที่ชัดเจนเป็นพันล้านๆ ตัวอย่างเกี่ยวกับข้อต่อของหุ่นยนต์ แรง การทำงานผิดพลาด และวิถีการเคลื่อนที่ที่ประสบความสำเร็จของเครื่องจักรทุกเครื่อง
โครงการต่างๆ เช่นOpen X-Embodimentถูกสร้างขึ้นเพื่อรวบรวมประสบการณ์ด้านหุ่นยนต์จากสถาบันและแพลตฟอร์มต่างๆ งานวิจัยดั้งเดิมรวบรวมข้อมูลจากหุ่นยนต์ 22 ตัวที่แตกต่างกัน และสาธิตทักษะหลายร้อยอย่าง โดยมีการทดลองที่มุ่งเน้นการเรียนรู้นโยบายที่ได้รับประโยชน์จากประสบการณ์ที่รวบรวมได้จากหุ่นยนต์รูปแบบอื่นๆ นี่เป็นทิศทางที่สำคัญมาก: หากความรู้สามารถถ่ายทอดข้ามตัวหุ่นยนต์ได้ นักพัฒนาอาจต้องการข้อมูลเฉพาะงานสำหรับแต่ละแพลตฟอร์มใหม่น้อยลงอย่างมาก
งานทางกายภาพในโลกแห่งความเป็นจริงมีช่วงเวลาที่แตกต่างกัน “ทำความสะอาดบริเวณนี้” เป็นเป้าหมายระดับสูง การตัดสินใจว่าจะหยิบอะไรต่อไปเป็นปัญหาด้านการวางแผน การปิดตัวจับยึดรอบวัตถุโดยไม่ทำให้เสียหายหรือหล่นเป็นปัญหาด้านการควบคุม การพยายามบังคับให้ทั้งสามอย่างรวมอยู่ในแบบจำลองเดียวอาจทำให้ระบบตรวจสอบและปรับแต่งได้ยากขึ้น
งานวิจัยในปัจจุบันเริ่มแยกบทบาทเหล่านี้ออกจากกันมากขึ้นเรื่อยๆ หุ่นยนต์ Gemini Robotics ER 2 ของ Google DeepMind ถูกนำเสนอในฐานะแบบจำลองการให้เหตุผลเชิงกายภาพระดับสูงที่วางแผนงานหลายขั้นตอนและสั่งการเคลื่อนไหวไปยัง VLA ระดับต่ำกว่า ในเดือนกรกฎาคม 2026 DeepMind ยังได้เปิดตัวGemini Robotics 2โดยรายงานว่าสามารถควบคุมหุ่นยนต์ฮิวมานอยด์ทั้งตัว การจัดการที่คล่องแคล่ว การทำงานบนอุปกรณ์โดยตรง และการทำงานร่วมกันของหุ่นยนต์หลายตัวในการสาธิตงานวิจัย
นั่นเป็นผลการวิจัยที่ผู้ผลิตรายงาน ไม่ใช่หลักฐานว่าหุ่นยนต์ฮิวมานอยด์อเนกประสงค์พร้อมสำหรับการใช้งานอย่างไม่จำกัดแล้ว แต่สถาปัตยกรรมนี้ให้บทเรียนที่ดี: ผู้วางแผนสามารถให้เหตุผลในระดับความหมายที่ช้ากว่า ในขณะที่นโยบายเฉพาะทางและตัวควบคุมแบบดั้งเดิมจัดการกับการดำเนินการทางกายภาพที่รวดเร็ว
ข้อมูลจากหุ่นยนต์มีราคาแพง เพราะการรวบรวมข้อมูลอาจต้องใช้ฮาร์ดแวร์ ผู้ควบคุม การบำรุงรักษา พื้นที่ และการกู้คืนจากความล้มเหลวในการทดลอง การจำลองช่วยได้โดยการสร้างประสบการณ์เพิ่มเติมและทดสอบนโยบายก่อนที่จะนำไปใช้กับอุปกรณ์จริง NVIDIA GR00T N1.6ซึ่งเปิดตัวในเดือนธันวาคม 2025 เป็นแบบจำลองพื้นฐานแบบเปิดสำหรับหุ่นยนต์ฮิวมานอยด์ทั่วไปที่ NVIDIA ประเมินผลทั้งในการจำลองและบนแพลตฟอร์มหุ่นยนต์จริง ชุดซอฟต์แวร์หุ่นยนต์ที่ครอบคลุมของ NVIDIA ยังเน้นที่วิถีการเคลื่อนที่จำลองและสังเคราะห์เพื่อเสริมข้อมูลในโลกแห่งความเป็นจริงที่มีอยู่อย่างจำกัด
อย่างไรก็ตาม การจำลองไม่ใช่สิ่งที่ทดแทนความเป็นจริงได้โดยสมบูรณ์ แรงเสียดทาน แสงสว่าง วัสดุที่เปลี่ยนรูปได้ สัญญาณรบกวนจากเซ็นเซอร์ การตอบสนองผิดปกติ การสึกหรอ และพฤติกรรมของมนุษย์ที่ไม่คาดคิด สามารถสร้างช่องว่างระหว่าง "การจำลองกับความเป็นจริง" ได้ ระบบที่ใช้งานได้จริงยังคงต้องการการตรวจสอบความถูกต้องในโลกแห่งความเป็นจริงในสภาพแวดล้อมที่จะใช้งานอยู่ดี
กรณีการใช้งานที่ดีที่สุดในระยะสั้น ไม่จำเป็นต้องเป็นหุ่นยนต์ที่เหมือนมนุษย์มากที่สุดเสมอไป แต่เป็นงานที่มีความแปรปรวนทางกายภาพสูงจนการใช้ระบบอัตโนมัติแบบดั้งเดิมมีราคาแพง แต่สภาพแวดล้อมยังคงมีขอบเขตจำกัดพอที่จะทดสอบและจัดการความเสี่ยงได้
| กรณีการใช้งาน | เหตุใด AI ที่มีร่างกายจึงอาจช่วยได้ | เงื่อนไขที่ทำให้เหมาะสมยิ่งขึ้น |
|---|---|---|
| การจัดการคลังสินค้าที่ยืดหยุ่น | วัตถุ ถัง และลำดับการสั่งซื้อมีความหลากหลายมากกว่าในเซลล์หุ่นยนต์แบบตายตัว | พื้นที่ทำงานที่ทราบแล้ว, ตระกูลวัตถุที่ทำซ้ำได้, อัตราความสำเร็จในการเลือกที่วัดได้, กระบวนการสำรองที่ปลอดภัย |
| การดูแลโรงงานและการเปลี่ยนกะ | นโยบายทั่วไปอาจช่วยลดการตั้งโปรแกรมใหม่เนื่องจากความผันแปรในปริมาณน้อย | อินเทอร์เฟซเครื่องจักรที่ชัดเจน การเคลื่อนไหวที่จำกัด การป้องกันที่เข้มแข็ง หรือการออกแบบความปลอดภัยแบบร่วมมือกัน |
| ความช่วยเหลือด้านการตรวจสอบและบำรุงรักษา | การให้เหตุผลแบบหลายมิติสามารถเชื่อมโยงสิ่งที่หุ่นยนต์มองเห็นเข้ากับขั้นตอนการทำงานและการอ่านค่าจากเซ็นเซอร์ได้ | การตรวจสอบที่มีมูลค่าสูง การเข้าถึงที่ควบคุมได้ การอนุมัติโดยมนุษย์สำหรับการดำเนินการที่มีความเสี่ยง |
| ระบบอัตโนมัติในห้องปฏิบัติการ | หุ่นยนต์สามารถผสานการรับรู้เข้ากับการควบคุมได้ในสภาพแวดล้อมการทดลองที่เปลี่ยนแปลงไป | เครื่องมือที่เป็นมาตรฐาน การสอบเทียบที่แม่นยำ และการจัดการข้อผิดพลาดที่กำหนดไว้อย่างชัดเจน |
| งานบ้านและงานบริการทั่วไป | ความหลากหลายของงานที่อาจเกิดขึ้นอย่างมหาศาล | แม้แต่ในปัจจุบันก็ยังเป็นเรื่องยาก เพราะบ้านไม่มีโครงสร้างที่แน่นอน มีความสำคัญด้านความปลอดภัย และเต็มไปด้วยกรณีพิเศษที่หายาก |
กฎที่มีประโยชน์คือหากงานนั้นเกิดขึ้นบนหน้าจอทั้งหมด AI ที่มีร่างกายอาจไม่จำเป็นตัวแทนซอฟต์แวร์หรือ LLM ที่มีเครื่องมือมักจะถูกกว่า อัปเดตได้ง่ายกว่า และควบคุมได้ง่ายกว่า การมีร่างกายจะกลายเป็นสิ่งที่มีคุณค่าเมื่อปัญหาทางธุรกิจเกี่ยวข้องกับงานทางกายภาพที่ไม่สามารถลดทอนให้เหลือเพียงลำดับการเคลื่อนไหวที่แน่นอนได้
การสาธิตหุ่นยนต์อาจน่าประทับใจเพราะแสดงให้เห็นถึงพฤติกรรมที่ยากอย่างน้อยหนึ่งครั้ง แต่ในด้านวิศวกรรมการผลิตนั้นตั้งคำถามที่ยากกว่า คือ ระบบจะทำงานสำเร็จบ่อยแค่ไหนในรอบการทำงานหลายพันรอบ ภายใต้สภาวะต่างๆ เช่น การเปลี่ยนแปลงของแสง การเปลี่ยนแปลงของวัตถุ การบดบังบางส่วน การสึกหรอของแขนจับ การหยุดชะงักของเครือข่าย และการที่ผู้คนเข้ามาในพื้นที่ทำงาน?
ช่องว่างดังกล่าวอธิบายได้ว่าทำไม AI ที่มีร่างกายจึงควรได้รับการประเมินด้วยตัวชี้วัดเชิงปฏิบัติการ ไม่ใช่แค่คะแนนมาตรฐาน ทีมควรวัดความสำเร็จของงาน อัตราการแทรกแซง ความสำเร็จในการกู้คืน อัตราการชนหรือเกือบชน เวลาในการทำงาน เวลาหยุดทำงาน การเบี่ยงเบนของการปรับเทียบ และต้นทุนของความล้มเหลว อัตราความสำเร็จ 90% อาจยอดเยี่ยมสำหรับการวิจัย แต่ยอมรับไม่ได้สำหรับสายการผลิตหาก 10% ที่เหลือทำให้การดำเนินงานในขั้นตอนถัดไปหยุดชะงัก
เมื่อระบบ AI สามารถเคลื่อนย้ายฮาร์ดแวร์ได้แล้ว ความปลอดภัยไม่สามารถปล่อยให้ขึ้นอยู่กับความสามารถในการใช้เหตุผลทั่วไปของแบบจำลองได้ การใช้งานจริงจำเป็นต้องมีการควบคุมหลายระดับ ได้แก่ การจำกัดความเร็วและแรง การกำหนดเขตปลอดภัย การหยุดฉุกเฉิน การหลีกเลี่ยงการชน การควบคุมระดับต่ำแบบกำหนดได้ การเปลี่ยนสถานะที่ปลอดภัย การควบคุมโดยมนุษย์ การบันทึกข้อมูล และการประเมินความเสี่ยงที่เหมาะสมกับแอปพลิเคชัน
สำหรับหุ่นยนต์อุตสาหกรรมมาตรฐาน ISO 10218-1:2025ครอบคลุมข้อกำหนดด้านความปลอดภัยสำหรับหุ่นยนต์อุตสาหกรรม ในขณะที่ISO 10218-2:2025กล่าวถึงการบูรณาการแอปพลิเคชันและเซลล์ของหุ่นยนต์อุตสาหกรรม มาตรฐานเหล่านี้ไม่ได้ครอบคลุมทุกสภาพแวดล้อมของ AI ที่ฝังอยู่ในร่างกาย—หุ่นยนต์บริการและสภาพแวดล้อมของผู้บริโภคมีขอบเขตที่แตกต่างกัน—ดังนั้นองค์กรต่างๆ จำเป็นต้องระบุมาตรฐานและข้อบังคับที่ใช้บังคับกับผลิตภัณฑ์และเขตอำนาจศาลของตนอย่างแท้จริง
นี่เป็นเหตุผลหนึ่งที่สถาปัตยกรรมแบบไฮบริดน่าสนใจ: แบบจำลองระดับสูงสามารถเสนอเป้าหมายและแผนงานได้ ในขณะที่ระบบย่อยที่ได้รับการรับรองหรือมีข้อจำกัดอย่างเข้มงวดจะบังคับใช้ข้อจำกัดด้านการเคลื่อนไหวและกฎความปลอดภัยที่แบบจำลองเชิงกำเนิดไม่สามารถลบล้างได้
ก่อนที่จะซื้อหุ่นยนต์ฮิวมานอยด์หรือเริ่มต้นโครงการวิจัย VLA (Virtual Reality Learning) ให้ถามตัวเองว่างานนั้นมีโครงสร้างทางเศรษฐกิจและเทคนิคที่เพียงพอที่จะ justifies การนำหุ่นยนต์มาใช้หรือไม่ ผู้สมัครที่มีแนวโน้มดีมักจะตอบว่า “ใช่” ในคำถามส่วนใหญ่ต่อไปนี้:
หากเงื่อนไขเหล่านี้หลายข้อเป็นเท็จ ระบบอัตโนมัติที่เรียบง่ายกว่าอาจดีกว่า หุ่นยนต์แบบติดตั้งอยู่กับที่ ระบบวิชั่นของเครื่องจักรพร้อมกฎเกณฑ์ ตัวแทนดิจิทัล หรือเวิร์กโฟลว์ที่มีมนุษย์เข้ามาเกี่ยวข้อง อาจมีประสิทธิภาพเหนือกว่าระบบ AI ที่ซับซ้อน ทั้งในด้านต้นทุนและความน่าเชื่อถือ
ณ เดือนกันยายน 2026 หลักฐานที่ชัดเจนที่สุดสำหรับการเปลี่ยนแปลงไม่ได้มาจากหุ่นยนต์ฮิวมานอยด์เพียงตัวเดียวหรือมาตรฐานใดมาตรฐานหนึ่ง แต่มาจากการบรรจบกันของความสามารถหลายอย่างที่เคยพัฒนาแยกจากกัน ได้แก่ การวางแผนโดยใช้ภาษาเป็นพื้นฐาน การนำเสนอภาพที่ชัดเจน นโยบายหุ่นยนต์ข้ามรูปแบบ กระบวนการประมวลผลข้อมูลสังเคราะห์ การอนุมานบนอุปกรณ์ และแบบจำลองพื้นฐานที่เชี่ยวชาญด้านการให้เหตุผลเชิงฟิสิกส์
DeepMind ได้ พัฒนา Gemini Robotics 1.5 ในปี 2025 ซึ่งอธิบายถึงสถาปัตยกรรมแบบเอเจนต์ที่ผสมผสานการให้เหตุผลเชิงกายภาพระดับสูงเข้ากับ VLA สำหรับงานทางกายภาพหลายขั้นตอน รุ่นต่อมาในปี 2026 ขยายทิศทางนั้นไปสู่การควบคุมร่างกายทั้งหมดและหุ่นยนต์หลายตัว กลุ่มผลิตภัณฑ์ GR00T ของ NVIDIA แสดงให้เห็นถึงความพยายามคู่ขนานในการสร้างแบบจำลองพื้นฐานฮิวมานอยด์แบบเปิด Physical Intelligence กำลังสำรวจนโยบายหุ่นยนต์ทั่วไปที่เรียนรู้พฤติกรรมที่คล่องแคล่วในหลายแพลตฟอร์ม ความพยายามแบบโอเพนซอร์ส เช่นOpenVLAทำให้แนวทาง VLA หลักตรวจสอบและปรับใช้ได้ง่ายขึ้นสำหรับนักวิจัย
ทั้งหมดนี้ไม่ได้พิสูจน์ว่าหุ่นยนต์อเนกประสงค์จะขยายตัวได้เร็วเท่ากับแชทบอท ระบบทางกายภาพต้องเผชิญกับต้นทุนการผลิต ข้อจำกัดของแบตเตอรี่ การสึกหรอของตัวขับเคลื่อน การบำรุงรักษา การรับรองความปลอดภัย และข้อจำกัดในการเก็บรวบรวมข้อมูล ซึ่งผลิตภัณฑ์ซอฟต์แวร์ไม่มี การเปรียบเทียบกับความเฟื่องฟูของ LLM มีประโยชน์สำหรับการทำความเข้าใจกลยุทธ์แบบจำลองพื้นฐาน แต่ไม่ควรนำมาใช้เพื่อสันนิษฐานว่าเส้นโค้งการยอมรับจะเหมือนกัน
แนวทางที่น่าเชื่อถือที่สุดไม่ใช่การแทนที่ LLM ด้วยหุ่นยนต์อย่างฉับพลัน แต่เป็นการวางซ้อนโมเดลพื้นฐานด้านภาษาและมัลติโมดอลเป็นชั้นหนึ่งของระบบปัญญาประดิษฐ์เชิงกายภาพที่กว้างขึ้น โมเดลระดับสูงจะตีความเจตนา ดึงความรู้ วางแผน และอธิบาย นโยบายด้านการมองเห็น-ภาษา-การกระทำจะแปลงเป้าหมายให้เป็นทักษะที่ฝังอยู่ในร่างกาย ระบบควบคุมแบบดั้งเดิมและระบบความปลอดภัยเฉพาะจะช่วยรักษาเสถียรภาพการเคลื่อนไหวและบังคับใช้ข้อจำกัดที่เข้มงวด การจำลองและข้อมูลจากโลกแห่งความเป็นจริงจะช่วยปรับปรุงนโยบายอย่างต่อเนื่อง
การผสมผสานดังกล่าวอาจทำให้หุ่นยนต์ปรับตัวได้ดีกว่าระบบอัตโนมัติแบบดั้งเดิม โดยไม่จำเป็นต้องอ้างว่าแบบจำลองความน่าจะเป็นเพียงอย่างเดียวก็เพียงพอแล้ว บริษัทที่จะได้รับประโยชน์ก่อนน่าจะเป็นบริษัทที่เลือกงานที่มีข้อจำกัดและมีคุณค่า ติดตั้งเครื่องมือวัดอย่างเหมาะสม วัดความล้มเหลวอย่างเข้มงวด และมีแผนสำรองที่ปลอดภัย
โดยสรุปแล้ว AI ที่มีร่างกายเป็นสิ่งที่น่าสนใจ เพราะมันเปลี่ยนสติปัญญาให้เป็นการกระทำทางกายภาพที่ตรวจสอบได้ LLM (Level Learning Models) สอนเครื่องจักรให้จัดการกับสัญลักษณ์ในระดับที่น่าทึ่ง AI ที่มีร่างกายตั้งคำถามว่าความรู้นั้นจะอยู่รอดได้หรือไม่เมื่อเผชิญกับโลกแห่งความเป็นจริง คำตอบคือ “บางครั้ง” มากขึ้นเรื่อยๆ และการเปลี่ยนคำตอบนั้นให้เป็น “น่าเชื่อถือ ปลอดภัย และประหยัด” คือเป้าหมายที่สำคัญ
เปรียบเทียบ Collabora Online และ ONLYOFFICE Docs บนเซิร์ฟเวอร์เดียวกัน โดยใช้การทดสอบที่ทำซ้ำได้เพื่อวัดการใช้หน่วยความจำ เวลาในการเปิดเอกสาร และความล่าช้าในการแก้ไขร่วมกัน
เปรียบเทียบพฤติกรรมการจัดการเอกสาร สเปรดชีต และเค้าโครงใน ONLYOFFICE Docs และแอปพลิเคชันเว็บ Microsoft 365 จากนั้นใช้การทดสอบอย่างรวดเร็วเพื่อเลือกโปรแกรมแก้ไขที่ปลอดภัยกว่าสำหรับไฟล์ของคุณ
ตรวจสอบความผิดพลาดของสูตรว่าเกิดจากไวยากรณ์ ตัวคั่นภูมิภาค การคำนวณซ้ำ ระบบวันที่ หรือฟังก์ชันที่ไม่รองรับ จากนั้นตรวจสอบสมุดงานอีกครั้งก่อนที่จะแชร์
ดูว่าข้อมูลเวอร์ชันล่าสุดสามารถพิสูจน์อะไรได้บ้าง และพิสูจน์อะไรไม่ได้บ้าง จากนั้นเปรียบเทียบชุดโปรแกรมสำนักงานทั้งสองชุดบนไฟล์และคอมพิวเตอร์เครื่องเดียวกัน
เปรียบเทียบการจับคู่ที่ตรงกันทุกประการ การค้นหาด้านซ้าย การจัดการค่าที่หายไป และการรองรับเวอร์ชัน เพื่อให้คุณสามารถเลือกสูตร Calc ที่เชื่อถือได้
เรียนรู้วิธีที่รูปแบบหน้ากระดาษของ Writer และลิงก์ส่วนต่างๆ ใน Word ส่งผลต่อหน้าปก เลขโรมัน และการเริ่มต้นหมายเลขใหม่เมื่อคุณย้ายเอกสาร
เปรียบเทียบ Pardus Software Center กับคำสั่ง APT เพื่อค้นหา ติดตั้ง ลบ และอัปเดตแพ็กเกจโดยใช้วิธีที่เหมาะสมกับงานของคุณ
ดูว่าข้อกำหนดด้าน RAM ที่ Pardus เผยแพร่นั้นหมายความว่าอย่างไร จากนั้นเปรียบเทียบ XFCE และ GNOME บนพีซีเครื่องเดียวกัน โดยใช้ค่า MemAvailable ที่สามารถวัดซ้ำได้
ดูว่า HamoniKR 8.0 เหมาะกับแผนเดสก์ท็อปสำหรับธุรกิจอย่างไร รองรับฟีเจอร์ใดบ้างที่เน้นตลาดเกาหลี และควรตรวจสอบอะไรบ้างก่อนการเปิดตัวในวงกว้าง
ทำความเข้าใจว่าการตรวจสอบการบูตและการป้องกันขณะทำงานของ Gooroom ทำงานร่วมกันอย่างไร ความหมายของ "แซนด์บ็อกซ์" และการตั้งค่าใดที่คุณควรตรวจสอบบนอุปกรณ์ของคุณ






